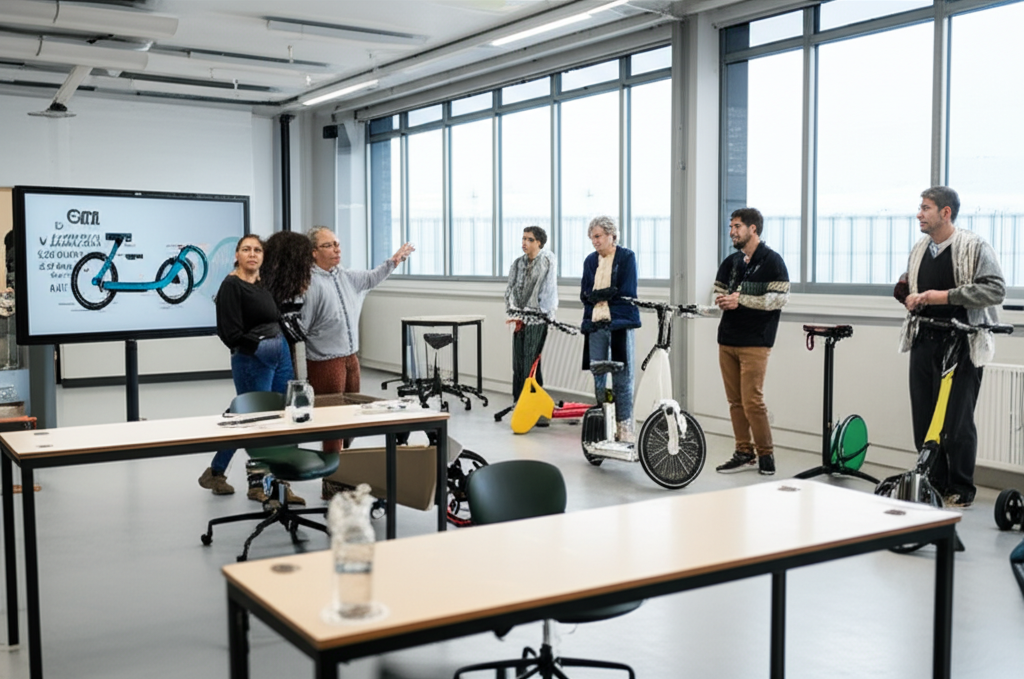
El Curso de Micromovilidad Urbana del Futuro explora la transformación de las ciudades a través de soluciones de movilidad personal y compartida, integrando vehículos eléctricos, bicicletas inteligentes y patinetes. Se centra en la planificación y gestión de infraestructuras urbanas, considerando aspectos como sostenibilidad, seguridad vial y accesibilidad para todos los usuarios. Se profundiza en la implementación de tecnologías IoT, Big Data y plataformas de movilidad para optimizar el flujo de tráfico, la gestión de flotas y la experiencia del usuario.
El programa abarca el análisis de modelos de negocio emergentes en la economía compartida y la legislación vigente en materia de movilidad urbana sostenible. Se promueve la creación de ciudades inteligentes, con énfasis en la integración de energías renovables y la reducción de la huella de carbono. Los participantes adquieren habilidades en el diseño de soluciones integrales, incluyendo la evaluación de impacto ambiental y social de las iniciativas de movilidad urbana.
Palabras clave objetivo (naturales en el texto): micromovilidad, movilidad urbana, vehículos eléctricos, bicicletas inteligentes, sostenibilidad urbana, ciudades inteligentes, plataformas de movilidad, IoT, Big Data.
680 €
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
4. **Ingeniería de la Movilidad Urbana: Diseño y Análisis de Rotores para Vehículos Futuristas**
6. **Análisis Profundo de Rotores: Modelado, Rendimiento y Futuro de la Micromovilidad Urbana**
Requisitos Previos Sugeridos: Se recomienda contar con conocimientos básicos en aerodinámica, control de sistemas y estructuras. Se valorará un nivel de idioma Español/Inglés B2+ o C1. Ofrecemos opciones de cursos de nivelación (bridging tracks) para aquellos que lo requieran.
1.1. Principios de funcionamiento de los sistemas de transmisión utilizados en maquinaria agrícola
1.2. Función de la transmisión en tractores, cosechadoras, equipos de preparación del suelo y maquinaria especializada
1.3. Componentes principales de una transmisión manual: embrague, caja de cambios, ejes, engranajes y diferenciales
1.4. Características de las transmisiones mecánicas frente a sistemas hidrostáticos, automáticos y electrónicos
1.5. Relación entre par motor, velocidad, fuerza de tracción y rendimiento operativo de la maquinaria
1.6. Tipologías de transmisiones manuales empleadas en maquinaria agrícola moderna
2.1. Diseño y funcionamiento de embragues utilizados en maquinaria agrícola
2.2. Cajas de cambios manuales y sistemas de selección de velocidades
2.3. Engranajes, árboles de transmisión y mecanismos de transferencia de potencia
2.4. Diferenciales, grupos finales y sistemas de reducción utilizados en tractores agrícolas
2.5. Tomas de fuerza (PTO) y transmisión de potencia hacia implementos agrícolas
2.6. Sistemas de doble tracción y distribución mecánica de potencia entre ejes
3.1. Selección adecuada de relaciones de cambio según tipo de trabajo agrícola
3.2. Uso eficiente del embrague durante labores de campo y operaciones de transporte
3.3. Ajuste de velocidades para optimizar consumo de combustible y productividad
3.4. Gestión del par disponible en trabajos de alta demanda como arado, cultivo y arrastre
3.5. Procedimientos de operación segura de transmisiones manuales agrícolas
3.6. Influencia del operador en el desgaste y rendimiento del sistema de transmisión
4.1. Programas de mantenimiento preventivo aplicados a transmisiones mecánicas agrícolas
4.2. Inspección de embragues, engranajes, rodamientos y elementos de transmisión
4.3. Lubricación de cajas de cambios, diferenciales y grupos reductores
4.4. Identificación de desgaste, holguras, ruidos anómalos y pérdidas de rendimiento
4.5. Procedimientos de desmontaje, revisión y montaje de componentes mecánicos
4.6. Control de calidad después de intervenciones de mantenimiento o reparación
5.1. Análisis de fallos frecuentes en embragues y sistemas de transmisión manual
5.2. Diagnóstico de problemas de engranajes, sincronizadores y mecanismos internos
5.3. Detección de pérdidas de potencia y problemas de transferencia de movimiento
5.4. Técnicas de medición y comprobación de componentes desmontados
5.5. Reparación o sustitución de elementos dañados según criterios técnicos
5.6. Pruebas funcionales posteriores a la reparación de transmisiones agrícolas
6.1. Análisis de una transmisión manual instalada en maquinaria agrícola real
6.2. Elaboración de un plan de inspección y mantenimiento según horas de trabajo
6.3. Identificación de fallos, causas probables y propuesta de soluciones técnicas
6.4. Evaluación del rendimiento de la transmisión durante diferentes actividades agrícolas
6.5. Desarrollo de procedimientos seguros de intervención y reparación
6.6. Elaboración de un informe técnico final sobre diagnóstico, mantenimiento y optimización de una transmisión manual agrícola
* Diseño Rotor Micro-Movilidad: Aerodinámica, CFD; optimización (perfiles, planta).
* Control Avanzado: Regulación, estabilidad; algoritmos (hover, transición).
* Integración Sistemas: Eléctricos, baterías; gestión energía; seguridad.
* Análisis Estructural: Materiales compuestos; fatiga; vibraciones.

Director Académico del DSD — SEIUM Design & Industrial Design Institute
Profesor de Diseño Industrial, Diseño de Vehículos, Transportation Design, UX/HMI, Color & Trim, Iluminación y Desarrollo de Producto
El Prof. Luca Benedetti, de nacionalidad italiana, es Director Académico del DSD — SEIUM Design & Industrial Design Institute y responsable de diseño industrial, de producto y vehículos, experiencia de usuario, interacción persona-máquina, interfaces HMI, Color & Trim y prototipado.

Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute
Profesor de Robótica, Automatización Inteligente, Sistemas Autónomos, Percepción Artificial, Control Avanzado y Mecatrónica.
El Prof. Kenji Takahashi, de nacionalidad japonesa, es Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute y responsable de robótica industrial, robots móviles, mecatrónica, control avanzado, percepción artificial, navegación e inteligencia embebida y autónoma.

Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute
Profesora de Inteligencia Artificial, Ciencia de Datos, Ingeniería de Datos, MLOps, Simulación, Gemelos Digitales y Computación Científica
La Dra. Lucía Hernández Vega, de nacionalidad española, es Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute y responsable de inteligencia artificial, ciencia e ingeniería de datos, visión artificial, IA generativa, MLOps y gemelos digitales.

Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute
Profesor de Electrónica, Sistemas Embebidos, Telecomunicaciones, Diseño de Hardware, FPGA, IoT y Sistemas de Tiempo Real
El Dr. Kevin O’Connor, de nacionalidad irlandesa, es Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute y responsable de electrónica, sistemas embebidos, telecomunicaciones, diseño de circuitos, microcontroladores, FPGA, IoT y desarrollo de hardware electrónico.

Director Académico del SNO — SEIUM Naval & Offshore Institute
Profesor de Arquitectura Naval, Ingeniería Marítima, Sistemas de Propulsión, Construcción Naval e Ingeniería Offshore
El Dr. Javier Ferrer Salvatierra, de nacionalidad española, es Director Académico del SNO — SEIUM Naval & Offshore Institute y responsable de arquitectura naval, ingeniería marítima, construcción, propulsión, sistemas auxiliares, ingeniería offshore, seguridad y descarbonización marítima.

Directora Académica del RSC — SEIUM Rail & Smart Cities Institute
Profesora de Ingeniería Ferroviaria, Señalización, Movilidad Urbana, Infraestructuras Inteligentes y Sistemas de Transporte
La Dra. Isabel Martín Robles, de nacionalidad española, es Directora Académica del RSC — SEIUM Rail & Smart Cities Institute y profesora responsable de las áreas de ingeniería ferroviaria, señalización, sistemas de control del tráfico, movilidad urbana, transporte inteligente, infraestructuras conectadas y planificación de ciudades inteligentes.

Director Académico del SEN — SEIUM Energy & Networks Institute
Profesor de Sistemas Eléctricos de Potencia, Smart Grids, Energías Renovables, Almacenamiento y Digitalización de Redes
El Dr. Carlos Navarro Sanz, de nacionalidad española, es Director Académico del SEN — SEIUM Energy & Networks Institute y responsable de sistemas eléctricos, redes inteligentes, renovables, almacenamiento, operación, protecciones, subestaciones, digitalización y planificación energética.
Consulta “Calendario & convocatorias”, “Becas & ayudas” y “Tasas & financiación” en el mega-menú de SEIUM
Nuestro equipo está listo para ayudarte. Contáctanos y te responderemos lo antes posible.
Si, contamos con certificacion internacional
Sí: modelos experimentales, datos reales, simulaciones aplicadas, entornos profesionales, casos de estudio reales.
No es obligatoria. Ofrecemos tracks de nivelación y tutorización
Totalmente. Cubre e-propulsión, integración y normativa emergente (SC-VTOL).
Recomendado. También hay retos internos y consorcios.
Sí. Modalidad online/híbrida con laboratorios planificados y soporte de visados (ver “Visado & residencia”).
Testimonios de clientes que avalan nuestra calificación