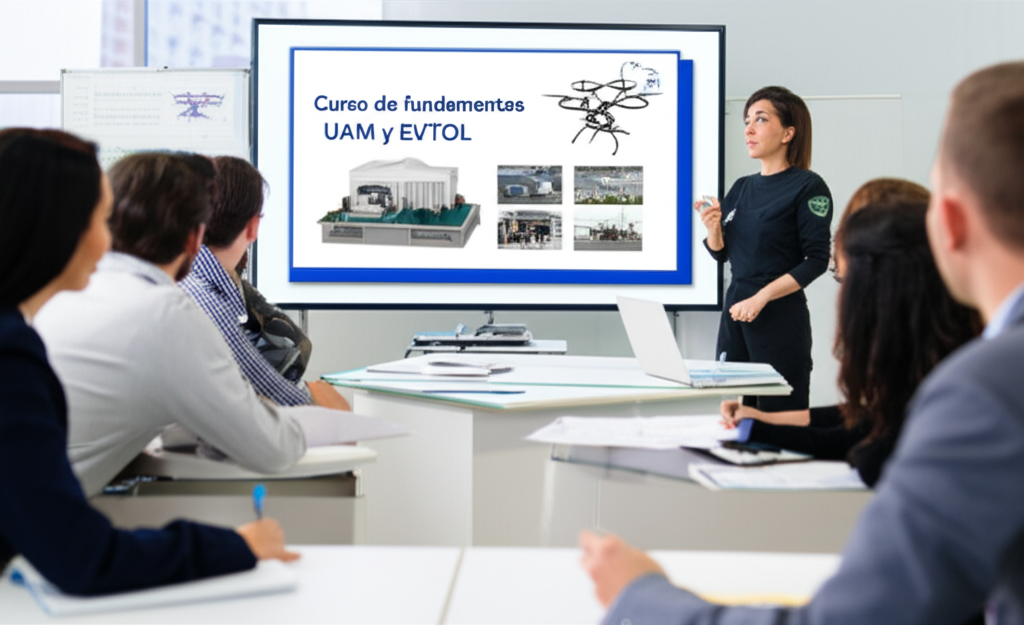
El Curso de Fundamentos de UAM y eVTOL ofrece una introducción al mundo de la movilidad aérea urbana (UAM) y las aeronaves de despegue y aterrizaje vertical eléctricos (eVTOL). Explora los principios básicos de diseño, operación y regulación de estas innovadoras plataformas aéreas. Cubre temas como propulsión eléctrica, aerodinámica, sistemas de control de vuelo y gestión del tráfico aéreo adaptada a entornos urbanos.
El curso proporciona una comprensión fundamental de las tecnologías clave y los desafíos relacionados con la implementación de UAM y eVTOL, incluyendo aspectos de seguridad, sostenibilidad y viabilidad económica. Se analiza la infraestructura necesaria y las regulaciones actuales y futuras para la operación de estos vehículos en ciudades. El objetivo es preparar a los participantes para roles como analistas de mercado, consultores en movilidad urbana y futuros ingenieros interesados en el desarrollo de la industria de UAM y eVTOL.
Palabras clave objetivo (naturales en el texto): UAM, eVTOL, movilidad aérea urbana, aeronaves eléctricas, diseño de eVTOL, control de vuelo, regulación aérea, sostenibilidad, propulsión eléctrica, tráfico aéreo.
725 €
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
6. Diseño y Análisis de Rotores: Modelado y Performance en UAM y eVTOL
Requisitos recomendados: base en aerodinámica, control y estructuras; ES/EN B2+/C1. Ofrecemos bridging tracks si lo necesitas.
2.1 Análisis de datos de rendimiento
2.2 Optimización aerodinámica: selección de perfiles, diseño de planta
2.3 Modelado de flujo computacional (CFD) y simulación de rotores
2.4 Análisis de estabilidad y control: diseño de sistemas de control
2.5 Integración de sistemas: propulsión, aviónica, control
2.6 Análisis de riesgos y mitigación
2.7 Diseño de escenarios de misión y análisis de sensibilidad
2.8 Selección de materiales y procesos de fabricación
2.9 Estudios de viabilidad económica y análisis de mercado
2.10 Pruebas en túnel de viento y validación de modelos
3.1 Métodos de diseño de rotores
3.2 Selección de perfiles aerodinámicos optimizados
3.3 Diseño de palas: geometría, materiales y fabricación
3.4 Análisis de rendimiento: empuje, potencia, eficiencia
3.5 Análisis estructural y resistencia
3.6 Modelado y simulación del flujo de aire
3.7 Evaluación de ruido y vibraciones
3.8 Pruebas en túnel de viento y validación experimental
3.9 Análisis de fallos y fiabilidad
3.10 Diseño para la fabricación y el mantenimiento
4.1 Diseño aerodinámico de rotores para eficiencia
4.2 Optimización de la forma de la pala
4.3 Selección y adaptación de perfiles aerodinámicos
4.4 Análisis del flujo de aire y simulación CFD
4.5 Modelado y simulación de rendimiento
4.6 Estrategias para la reducción de ruido
4.7 Diseño del sistema de control del rotor
4.8 Consideraciones de fabricación y materiales
4.9 Análisis de sensibilidad y optimización multi-objetivo
4.10 Validación experimental y pruebas en túnel de viento
5.1 Teoría del rotor y fundamentos aerodinámicos
5.2 Modelado de flujo computacional (CFD) avanzado
5.3 Análisis de rendimiento: empuje, potencia, eficiencia
5.4 Diseño de palas: geometría y selección de perfiles
5.5 Análisis estructural y de fatiga
5.6 Optimización de la forma de la pala
5.7 Estudios de ruido y vibraciones
5.8 Diseño de sistemas de control del rotor
5.9 Simulación de vuelo y dinámica del vehículo
5.10 Evaluación y mitigación de riesgos
6.1 Fundamentos de la teoría del rotor
6.2 Diseño de palas: geometría y selección de perfiles
6.3 Modelado aerodinámico y simulación
6.4 Análisis de rendimiento: empuje, potencia, eficiencia
6.5 Análisis estructural y de resistencia
6.6 Diseño de sistemas de control del rotor
6.7 Modelado de ruido y vibraciones
6.8 Diseño para la fabricación
6.9 Pruebas en túnel de viento y validación experimental
6.10 Aplicaciones y estudios de caso
7.1 Modelado avanzado de rotores: métodos de alta fidelidad
7.2 Simulación numérica: CFD y BEM
7.3 Optimización de la forma de la pala y el diseño del rotor
7.4 Análisis de rendimiento en diferentes condiciones de vuelo
7.5 Estudio de la interacción rotor-estela
7.6 Diseño y análisis de sistemas de control del rotor
7.7 Evaluación de ruido y vibraciones
7.8 Diseño para la fabricación y el mantenimiento
7.9 Integración de sistemas y análisis de riesgos
7.10 Validación experimental y pruebas en túnel de viento
8.1 Principios fundamentales de la teoría del rotor
8.2 Diseño de palas: geometría y selección de perfiles
8.3 Análisis aerodinámico y simulación
8.4 Modelado del rendimiento del rotor
8.5 Conceptos de empuje y potencia
8.6 Eficiencia del rotor
8.7 Introducción al diseño de sistemas de control del rotor
8.8 Consideraciones de ruido y vibraciones
8.9 Materiales y fabricación de rotores
8.10 Aplicaciones y estudios de caso
2.2 eVTOL y UAM: propulsión eléctrica, múltiples rotores
2.2 Requisitos de certificación emergentes (SC-VTOL, special conditions)
2.3 Energía y térmica en e-propulsión (baterías/inversores)
2.4 Design for maintainability y modular swaps
2.5 LCA/LCC en rotorcraft y eVTOL (huella y coste)
2.6 Operations & vertiports: integración en espacio aéreo
2.7 Data & Digital thread: MBSE/PLM para change control
2.8 Tech risk y readiness: TRL/CRL/SRL
2.9 IP, certificaciones y time-to-market
2.20 Case clinic: go/no-go con risk matrix
3.3 Principios de Aerodinámica de Rotores: Fundamentos para eVTOL y UAM
3.2 Diseño Preliminar y Selección de Rotores
3.3 Análisis de Carga y Esfuerzos en Rotores
3.4 Materiales y Fabricación de Rotores
3.5 Técnicas de Optimización de Rotores
3.6 Pruebas y Validación de Rotores
3.7 Simulación CFD y FEA Aplicada a Rotores
3.8 Integración del Rotor en el Diseño del Vehículo
3.9 Impacto del Rotor en el Rendimiento del eVTOL/UAM
3.30 Estudios de Caso: Análisis de Rotores en Diversos Diseños
4.4 Diseño de rotores para eVTOL y UAM: estrategias de optimización
4.2 Métodos avanzados de optimización de rotores
4.3 Herramientas de simulación y análisis para la optimización de rotores
4.4 Consideraciones aerodinámicas y estructurales en la optimización
4.5 Evaluación del rendimiento y eficiencia del rotor optimizado
4.6 Integración del rotor optimizado en el diseño del vehículo eVTOL/UAM
4.7 Impacto de la optimización en el ruido y la vibración
4.8 Análisis de sensibilidad y robustez del diseño optimizado
4.9 Estudios de casos de optimización de rotores en eVTOL/UAM
4.40 Tendencias futuras en la optimización de rotores
5.5 eVTOL y UAM: propulsión eléctrica, múltiples rotores
5.5 Requisitos de certificación emergentes (SC-VTOL, special conditions)
5.3 Energía y térmica en e-propulsión (baterías/inversores)
5.4 Design for maintainability y modular swaps
5.5 LCA/LCC en rotorcraft y eVTOL (huella y coste)
5.6 Operations & vertiports: integración en espacio aéreo
5.7 Data & Digital thread: MBSE/PLM para change control
5.8 Tech risk y readiness: TRL/CRL/SRL
5.9 IP, certificaciones y time-to-market
5.50 Case clinic: go/no-go con risk matrix
6.6 eVTOL y UAM: propulsión eléctrica, múltiples rotores
6.2 Requisitos de certificación emergentes (SC-VTOL, spccial conditions)
6.3 Energía y térmica en e-propulsión (baterías/inversores)
6.4 Design for maintainability y modular swaps
6.5 LCA/LCC en rotorcraft y eVTOL (huella y coste)
6.6 Operations & vertiports: integración en espacio aéreo
6.7 Data & Digital thread: MBSE/PLM para change control
6.8 Tech risk y readiness: TRL/CRL/SRL
6.9 IP, certificaciones y time-to-market
6.60 Case clinic: go/no-go con risk matrix
DO-160: Environmental testing plan (vibration, temperature, EMI, lightning).

Director Académico del DSD — SEIUM Design & Industrial Design Institute
Profesor de Diseño Industrial, Diseño de Vehículos, Transportation Design, UX/HMI, Color & Trim, Iluminación y Desarrollo de Producto
El Prof. Luca Benedetti, de nacionalidad italiana, es Director Académico del DSD — SEIUM Design & Industrial Design Institute y responsable de diseño industrial, de producto y vehículos, experiencia de usuario, interacción persona-máquina, interfaces HMI, Color & Trim y prototipado.

Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute
Profesor de Robótica, Automatización Inteligente, Sistemas Autónomos, Percepción Artificial, Control Avanzado y Mecatrónica.
El Prof. Kenji Takahashi, de nacionalidad japonesa, es Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute y responsable de robótica industrial, robots móviles, mecatrónica, control avanzado, percepción artificial, navegación e inteligencia embebida y autónoma.

Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute
Profesora de Inteligencia Artificial, Ciencia de Datos, Ingeniería de Datos, MLOps, Simulación, Gemelos Digitales y Computación Científica
La Dra. Lucía Hernández Vega, de nacionalidad española, es Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute y responsable de inteligencia artificial, ciencia e ingeniería de datos, visión artificial, IA generativa, MLOps y gemelos digitales.

Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute
Profesor de Electrónica, Sistemas Embebidos, Telecomunicaciones, Diseño de Hardware, FPGA, IoT y Sistemas de Tiempo Real
El Dr. Kevin O’Connor, de nacionalidad irlandesa, es Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute y responsable de electrónica, sistemas embebidos, telecomunicaciones, diseño de circuitos, microcontroladores, FPGA, IoT y desarrollo de hardware electrónico.

Director Académico del SNO — SEIUM Naval & Offshore Institute
Profesor de Arquitectura Naval, Ingeniería Marítima, Sistemas de Propulsión, Construcción Naval e Ingeniería Offshore
El Dr. Javier Ferrer Salvatierra, de nacionalidad española, es Director Académico del SNO — SEIUM Naval & Offshore Institute y responsable de arquitectura naval, ingeniería marítima, construcción, propulsión, sistemas auxiliares, ingeniería offshore, seguridad y descarbonización marítima.

Directora Académica del RSC — SEIUM Rail & Smart Cities Institute
Profesora de Ingeniería Ferroviaria, Señalización, Movilidad Urbana, Infraestructuras Inteligentes y Sistemas de Transporte
La Dra. Isabel Martín Robles, de nacionalidad española, es Directora Académica del RSC — SEIUM Rail & Smart Cities Institute y profesora responsable de las áreas de ingeniería ferroviaria, señalización, sistemas de control del tráfico, movilidad urbana, transporte inteligente, infraestructuras conectadas y planificación de ciudades inteligentes.

Director Académico del SEN — SEIUM Energy & Networks Institute
Profesor de Sistemas Eléctricos de Potencia, Smart Grids, Energías Renovables, Almacenamiento y Digitalización de Redes
El Dr. Carlos Navarro Sanz, de nacionalidad española, es Director Académico del SEN — SEIUM Energy & Networks Institute y responsable de sistemas eléctricos, redes inteligentes, renovables, almacenamiento, operación, protecciones, subestaciones, digitalización y planificación energética.
Consulta “Calendario & convocatorias”, “Becas & ayudas” y “Tasas & financiación” en el mega-menú de SEIUM
Nuestro equipo está listo para ayudarte. Contáctanos y te responderemos lo antes posible.
Si, contamos con certificacion internacional
Sí: modelos experimentales, datos reales, simulaciones aplicadas, entornos profesionales, casos de estudio reales.
No es obligatoria. Ofrecemos tracks de nivelación y tutorización
Totalmente. Cubre e-propulsión, integración y normativa emergente (SC-VTOL).
Recomendado. También hay retos internos y consorcios.
Sí. Modalidad online/híbrida con laboratorios planificados y soporte de visados (ver “Visado & residencia”).
Testimonios de clientes que avalan nuestra calificación