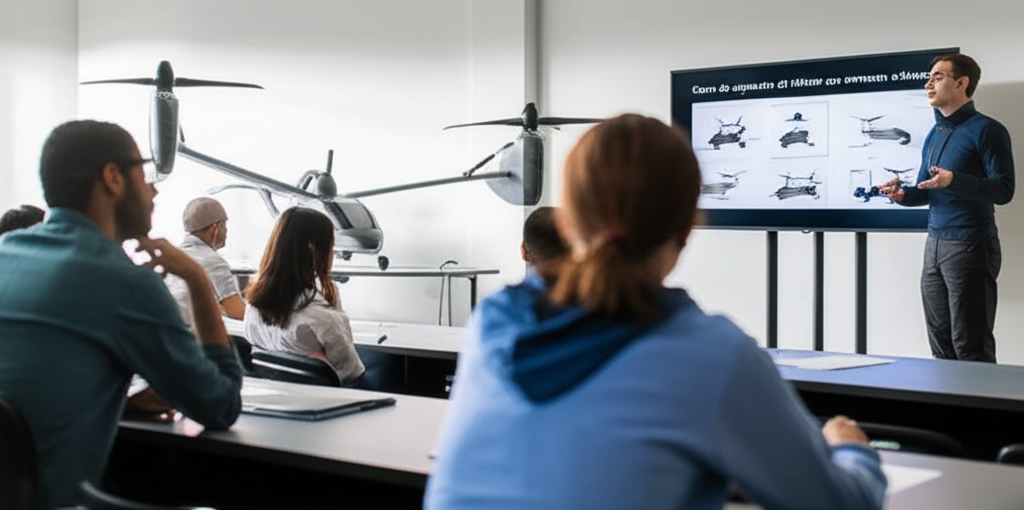
El Curso de Operación de Tiltrotor en Entornos Urbanos se centra en las complejidades de volar tiltrotors en ciudades, abordando navegación precisa y procedimientos específicos para despegues y aterrizajes en espacios confinados, considerando obstáculos y ruido. Incluye capacitación en simuladores de vuelo avanzados y el análisis de escenarios operativos críticos como emergencias en vuelo y gestión del tráfico aéreo urbano, con énfasis en la seguridad y el cumplimiento de la normativa vigente.
El curso ofrece experiencia práctica en la toma de decisiones en tiempo real, el uso de sistemas de gestión de vuelo (FMS) específicos para tiltrotors y la comprensión de los factores humanos en entornos urbanos. Prepara a los pilotos para roles como operadores de vehículos aéreos avanzados (AAM), pilotos de eVTOL y especialistas en operaciones urbanas, facilitando su inserción en el creciente mercado del transporte aéreo urbano.
Palabras clave objetivo (naturales en el texto): tiltrotor, entornos urbanos, navegación aérea, tráfico aéreo urbano, simulador de vuelo, gestión de vuelo, factores humanos, eVTOL, AAM, seguridad aérea.
799 €
2. **Especialización en Maniobras de Tiltrotor Urbanas: Destrezas Clave**
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
6. Análisis Profundo del Modelado y Rendimiento de Tiltrotor en el Contexto Urbano
Requisitos recomendados: Se sugiere un conocimiento base en aerodinámica, control y estructuras. Dominio del idioma español o inglés a nivel B2+/C1. Ofrecemos cursos de refuerzo (bridging tracks) para cubrir posibles lagunas de conocimiento.
1.1 eVTOL y UAM: propulsión eléctrica, múltiples rotores
1.2 Requisitos de certificación emergentes (SC-VTOL, special conditions)
1.3 Energía y térmica en e-propulsión (baterías/inversores)
1.4 Design for maintainability y modular swaps
1.5 LCA/LCC en rotorcraft y eVTOL (huella y coste)
1.6 Operations & vertiports: integración en espacio aéreo
1.7 Data & Digital thread: MBSE/PLM para change control
1.8 Tech risk y readiness: TRL/CRL/SRL
1.9 IP, certificaciones y time-to-market
1.10 Case clinic: go/no-go con risk matrix
2.2 Fundamentos de las maniobras Tiltrotor en entornos urbanos
2.2 Diseño y planificación de rutas urbanas para Tiltrotor
2.3 Técnicas de despegue y aterrizaje en espacios confinados
2.4 Gestión de obstáculos y riesgos en operaciones urbanas
2.5 Adaptación a condiciones meteorológicas adversas
2.6 Navegación precisa en entornos urbanos complejos
2.7 Control y estabilidad en maniobras de baja velocidad
2.8 Sistemas de seguridad y mitigación de riesgos
2.9 Estudio de casos de maniobras Tiltrotor urbanas
2.20 Prácticas y simulaciones de maniobras urbanas
3.3. Introducción a los Tiltrotor y su evolución.
3.2. Legislación y regulaciones aplicables a operaciones Tiltrotor.
3.3. Normativas de seguridad y estándares de vuelo en entornos urbanos.
3.4. Estructura y componentes clave de un Tiltrotor.
3.5. Principios de aerodinámica aplicados a los Tiltrotor.
3.6. Sistemas de propulsión y control de vuelo.
3.7. Factores humanos y gestión de riesgos en operaciones Tiltrotor.
3.8. Consideraciones de planificación y preparación de vuelos.
3.9. Operaciones y procedimientos de emergencia.
3.30. Marco legal y permisos para operaciones urbanas.
2.3. Maniobras básicas de Tiltrotor: despegue, aterrizaje y vuelo estacionario.
2.2. Maniobras en espacios confinados y entornos urbanos complejos.
2.3. Técnicas de aproximación y aterrizaje en helipuertos urbanos.
2.4. Adaptación a condiciones meteorológicas adversas.
2.5. Uso de sistemas de navegación y guía en entornos urbanos.
2.6. Operaciones con obstáculos: edificios, cables, etc.
2.7. Coordinación con el control de tráfico aéreo en áreas urbanas.
2.8. Técnicas de vuelo a baja altitud y en corredores aéreos.
2.9. Simulacros de maniobras de emergencia en entornos urbanos.
2.30. Estudio de casos: análisis de maniobras exitosas y fallidas.
3.3. Sistemas de navegación GPS y GNSS en entornos urbanos.
3.2. Uso de mapas y cartas de navegación actualizadas.
3.3. Identificación y mitigación de interferencias en la señal GPS.
3.4. Uso de sistemas de visión artificial y sensores avanzados.
3.5. Adaptación a cambios en el entorno urbano: obras, eventos, etc.
3.6. Técnicas de navegación visual y referencias terrestres.
3.7. Gestión de la información de tráfico y alertas de proximidad.
3.8. Navegación en condiciones de baja visibilidad.
3.9. Integración de datos de vuelo y sistemas de información geográfica (GIS).
3.30. Planificación de rutas óptimas en entornos urbanos complejos.
4.3. Sistemas de control de vuelo avanzado y automatización.
4.2. Técnicas de control de vuelo manual y asistido.
4.3. Dominio de los modos de vuelo y sus aplicaciones.
4.4. Uso de sistemas de estabilización y control de actitud.
4.5. Técnicas de gestión de la energía y eficiencia del combustible.
4.6. Operaciones en condiciones de viento fuerte y turbulencia.
4.7. Control de vibraciones y ruidos en el Tiltrotor.
4.8. Protocolos de comunicación y coordinación con la tripulación.
4.9. Simulacros de fallos y emergencias del sistema de control.
4.30. Análisis y solución de problemas en tiempo real.
5.3. Métodos de evaluación del rendimiento del Tiltrotor.
5.2. Análisis de datos de vuelo y telemetría.
5.3. Indicadores clave de rendimiento (KPIs) y su aplicación.
5.4. Optimización de la eficiencia del combustible y reducción de costos.
5.5. Evaluación del impacto ambiental y estrategias de mitigación.
5.6. Análisis de la fiabilidad y mantenibilidad del Tiltrotor.
5.7. Optimización de las rutas de vuelo y programación de las operaciones.
5.8. Identificación de cuellos de botella y áreas de mejora.
5.9. Herramientas de simulación y modelado para la optimización.
5.30. Estudio de casos: evaluación y optimización en diferentes escenarios urbanos.
6.3. Fundamentos del modelado de rendimiento de aeronaves.
6.2. Modelado aerodinámico y simulación de vuelo.
6.3. Análisis de las características del Tiltrotor y su rendimiento.
6.4. Creación de modelos de rendimiento basados en datos de vuelo.
6.5. Influencia de las condiciones atmosféricas en el rendimiento.
6.6. Análisis de la capacidad de carga y alcance del Tiltrotor.
6.7. Modelado de los sistemas de propulsión y consumo de combustible.
6.8. Uso de software de simulación para el modelado de rendimiento.
6.9. Validación y calibración de los modelos de rendimiento.
6.30. Aplicación del modelado de rendimiento en la planificación de vuelos.
7.3. Diseño y desarrollo de modelos avanzados de rendimiento.
7.2. Modelado de escenarios complejos y simulaciones de vuelo.
7.3. Análisis de sensibilidad y evaluación de riesgos.
7.4. Optimización del diseño del Tiltrotor para operaciones urbanas.
7.5. Modelado de la interacción con el entorno urbano.
7.6. Evaluación del impacto de diferentes configuraciones y parámetros de vuelo.
7.7. Integración de datos en tiempo real y análisis predictivo.
7.8. Uso de herramientas de simulación de alta fidelidad.
7.9. Aplicación del modelado para la toma de decisiones.
7.30. Estudios de casos: análisis de modelos de rendimiento avanzados.
8.3. Análisis de datos de vuelo y su interpretación.
8.2. Identificación de las variables que influyen en el rendimiento.
8.3. Análisis de datos históricos para predecir el rendimiento futuro.
8.4. Desarrollo de modelos predictivos y su aplicación.
8.5. Análisis de sensibilidad para identificar las variables más críticas.
8.6. Evaluación del impacto de las operaciones urbanas en el rendimiento.
8.7. Optimización de las operaciones para maximizar el rendimiento.
8.8. Herramientas de análisis de datos y visualización.
8.9. Estrategias para la mejora continua del rendimiento.
8.30. Estudio de casos: análisis profundo del rendimiento en operaciones urbanas.
4.4 Optimización del Control de Tiltrotor en Entornos Urbanos: Fundamentos
4.2 Técnicas Avanzadas de Maniobra en Espacios Confinados
4.3 Sistemas de Control de Vuelo para Operaciones Urbanas: Diseño y Aplicación
4.4 Gestión de la Estabilidad y el Control en Tiltrotor
4.5 Implementación de Sistemas de Navegación Precisos en Ciudades
4.6 Estrategias de Mitigación de Riesgos y Fallos en Operaciones Urbanas
4.7 Integración de Sensores y Datos para el Control de Tiltrotor
4.8 Simulación y Modelado del Control de Tiltrotor en Entornos Urbanos
4.9 Evaluación del Rendimiento y la Eficiencia del Control de Tiltrotor
4.40 Estudios de Caso: Aplicación de Técnicas de Control en Escenarios Reales
5.5 Fundamentos de la regulación aeronáutica urbana
5.5 Normativas específicas para operaciones de tiltrotor
5.3 Consideraciones de seguridad en entornos urbanos
5.4 Principios de diseño de tiltrotor para ciudades
5.5 Impacto ambiental y sostenibilidad de las operaciones
5.6 Gestión del ruido y mitigación en zonas urbanas
5.7 Marco legal y permisos para operaciones aéreas urbanas
5.8 Estándares de infraestructura y vertipuertos
5.9 Seguridad y protección de datos en el espacio aéreo urbano
5.50 Estudios de caso: cumplimiento normativo y mejores prácticas
5.5 Maniobras básicas de tiltrotor en entornos urbanos
5.5 Despegue y aterrizaje en espacios confinados
5.3 Vuelo en hover y control de actitud en condiciones adversas
5.4 Transiciones de vuelo: vertical a horizontal y viceversa
5.5 Técnicas de aproximación y aterrizaje de precisión
5.6 Vuelo a baja altura y navegación visual en entornos urbanos
5.7 Evitación de obstáculos y gestión del espacio aéreo
5.8 Maniobras de emergencia en situaciones urbanas
5.9 Adaptación a condiciones meteorológicas variables
5.50 Simulacros y entrenamiento en escenarios urbanos complejos
3.5 Sistemas de navegación avanzados para entornos urbanos
3.5 Uso de GPS y sistemas de posicionamiento en áreas urbanas
3.3 Navegación basada en visión y sensores
3.4 Cartografía digital y georreferenciación en 3D
3.5 Integración de datos meteorológicos en tiempo real
3.6 Planificación de rutas y optimización de vuelos urbanos
3.7 Navegación en espacios aéreos congestionados
3.8 Gestión del tráfico aéreo urbano y coordinación
3.9 Adaptación a fallos de sistemas y redundancia
3.50 Simulaciones de vuelo y entrenamiento en entornos complejos
4.5 Control automático de vuelo y sistemas de estabilización
4.5 Técnicas de control de vuelo avanzadas para tiltrotor
4.3 Optimización de la trayectoria y eficiencia del vuelo
4.4 Uso de inteligencia artificial y aprendizaje automático
4.5 Control de vuelo en condiciones de baja visibilidad
4.6 Gestión de la energía y optimización del rendimiento
4.7 Sistemas de detección y evasión de obstáculos
4.8 Simulación y entrenamiento en escenarios de alto riesgo
4.9 Integración de sistemas de comunicación y enlace de datos
4.50 Análisis de fallos y soluciones de seguridad
5.5 Métricas de rendimiento y evaluación de operaciones
5.5 Análisis de datos de vuelo y seguimiento del rendimiento
5.3 Identificación y gestión de riesgos en operaciones urbanas
5.4 Optimización del consumo de combustible y eficiencia
5.5 Análisis de la huella de carbono y sostenibilidad
5.6 Evaluación del impacto del ruido y medidas de mitigación
5.7 Optimización de rutas y tiempos de vuelo
5.8 Análisis de costes operativos y rentabilidad
5.9 Desarrollo de planes de mejora continua
5.50 Estudios de caso: evaluación y optimización de operaciones
6.5 Modelado de rendimiento aerodinámico de tiltrotor
6.5 Simulación de vuelo y análisis de datos
6.3 Análisis del rendimiento del motor y la propulsión
6.4 Optimización del diseño para el rendimiento urbano
6.5 Modelado de la interacción con el entorno urbano
6.6 Análisis de la influencia del viento y la turbulencia
6.7 Modelado de la propagación del ruido y análisis
6.8 Simulación de escenarios de vuelo complejos
6.9 Uso de software especializado en modelado
6.50 Validación y verificación del modelado
7.5 Modelado de rendimiento avanzado: técnicas y herramientas
7.5 Análisis de datos de vuelo y calibración del modelo
7.3 Optimización del rendimiento en diferentes escenarios
7.4 Simulación de fallos y análisis de sensibilidad
7.5 Modelado del ciclo de vida y costes operativos
7.6 Implementación de modelos predictivos y análisis
7.7 Desarrollo de estrategias de mejora continua
7.8 Análisis comparativo de diferentes modelos
7.9 Aplicación de inteligencia artificial en el modelado
7.50 Estudios de caso: modelado de rendimiento experto
8.5 Análisis de datos de vuelo y calibración del modelo
8.5 Metodologías de modelado de alta fidelidad
8.3 Validación y verificación de modelos complejos
8.4 Análisis del rendimiento en diferentes condiciones
8.5 Simulación de escenarios extremos y análisis de riesgos
8.6 Optimización del diseño y la operación
8.7 Análisis del impacto ambiental y sostenibilidad
8.8 Aplicaciones avanzadas de software de modelado
8.9 Integración de datos y análisis de big data
8.50 Estudios de caso: análisis profundo de rendimiento
6.6 Introducción al modelado de Tiltrotor Urbano: Análisis de sistemas complejos
6.2 Modelado de rendimiento aerodinámico y de propulsión
6.3 Análisis de la interacción rotor-ala en entornos urbanos
6.4 Modelado de rutas y planificación de vuelos urbanos
6.5 Evaluación de ruido y vibraciones en operaciones urbanas
6.6 Simulación y análisis de escenarios de emergencia
6.7 Integración de sistemas de gestión de tráfico aéreo urbano (UATM)
6.8 Análisis de la infraestructura de soporte y vertipuertos
6.9 Modelado de costes operativos y ciclo de vida
6.60 Estudios de caso: Aplicaciones y desafíos del modelado en operaciones de Tiltrotor

Director Académico del DSD — SEIUM Design & Industrial Design Institute
Profesor de Diseño Industrial, Diseño de Vehículos, Transportation Design, UX/HMI, Color & Trim, Iluminación y Desarrollo de Producto
El Prof. Luca Benedetti, de nacionalidad italiana, es Director Académico del DSD — SEIUM Design & Industrial Design Institute y responsable de diseño industrial, de producto y vehículos, experiencia de usuario, interacción persona-máquina, interfaces HMI, Color & Trim y prototipado.

Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute
Profesor de Robótica, Automatización Inteligente, Sistemas Autónomos, Percepción Artificial, Control Avanzado y Mecatrónica.
El Prof. Kenji Takahashi, de nacionalidad japonesa, es Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute y responsable de robótica industrial, robots móviles, mecatrónica, control avanzado, percepción artificial, navegación e inteligencia embebida y autónoma.

Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute
Profesora de Inteligencia Artificial, Ciencia de Datos, Ingeniería de Datos, MLOps, Simulación, Gemelos Digitales y Computación Científica
La Dra. Lucía Hernández Vega, de nacionalidad española, es Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute y responsable de inteligencia artificial, ciencia e ingeniería de datos, visión artificial, IA generativa, MLOps y gemelos digitales.

Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute
Profesor de Electrónica, Sistemas Embebidos, Telecomunicaciones, Diseño de Hardware, FPGA, IoT y Sistemas de Tiempo Real
El Dr. Kevin O’Connor, de nacionalidad irlandesa, es Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute y responsable de electrónica, sistemas embebidos, telecomunicaciones, diseño de circuitos, microcontroladores, FPGA, IoT y desarrollo de hardware electrónico.

Director Académico del SNO — SEIUM Naval & Offshore Institute
Profesor de Arquitectura Naval, Ingeniería Marítima, Sistemas de Propulsión, Construcción Naval e Ingeniería Offshore
El Dr. Javier Ferrer Salvatierra, de nacionalidad española, es Director Académico del SNO — SEIUM Naval & Offshore Institute y responsable de arquitectura naval, ingeniería marítima, construcción, propulsión, sistemas auxiliares, ingeniería offshore, seguridad y descarbonización marítima.

Directora Académica del RSC — SEIUM Rail & Smart Cities Institute
Profesora de Ingeniería Ferroviaria, Señalización, Movilidad Urbana, Infraestructuras Inteligentes y Sistemas de Transporte
La Dra. Isabel Martín Robles, de nacionalidad española, es Directora Académica del RSC — SEIUM Rail & Smart Cities Institute y profesora responsable de las áreas de ingeniería ferroviaria, señalización, sistemas de control del tráfico, movilidad urbana, transporte inteligente, infraestructuras conectadas y planificación de ciudades inteligentes.

Director Académico del SEN — SEIUM Energy & Networks Institute
Profesor de Sistemas Eléctricos de Potencia, Smart Grids, Energías Renovables, Almacenamiento y Digitalización de Redes
El Dr. Carlos Navarro Sanz, de nacionalidad española, es Director Académico del SEN — SEIUM Energy & Networks Institute y responsable de sistemas eléctricos, redes inteligentes, renovables, almacenamiento, operación, protecciones, subestaciones, digitalización y planificación energética.
Consulta “Calendario & convocatorias”, “Becas & ayudas” y “Tasas & financiación” en el mega-menú de SEIUM
Nuestro equipo está listo para ayudarte. Contáctanos y te responderemos lo antes posible.
Si, contamos con certificacion internacional
Sí: modelos experimentales, datos reales, simulaciones aplicadas, entornos profesionales, casos de estudio reales.
No es obligatoria. Ofrecemos tracks de nivelación y tutorización
Totalmente. Cubre e-propulsión, integración y normativa emergente (SC-VTOL).
Recomendado. También hay retos internos y consorcios.
Sí. Modalidad online/híbrida con laboratorios planificados y soporte de visados (ver “Visado & residencia”).
Testimonios de clientes que avalan nuestra calificación