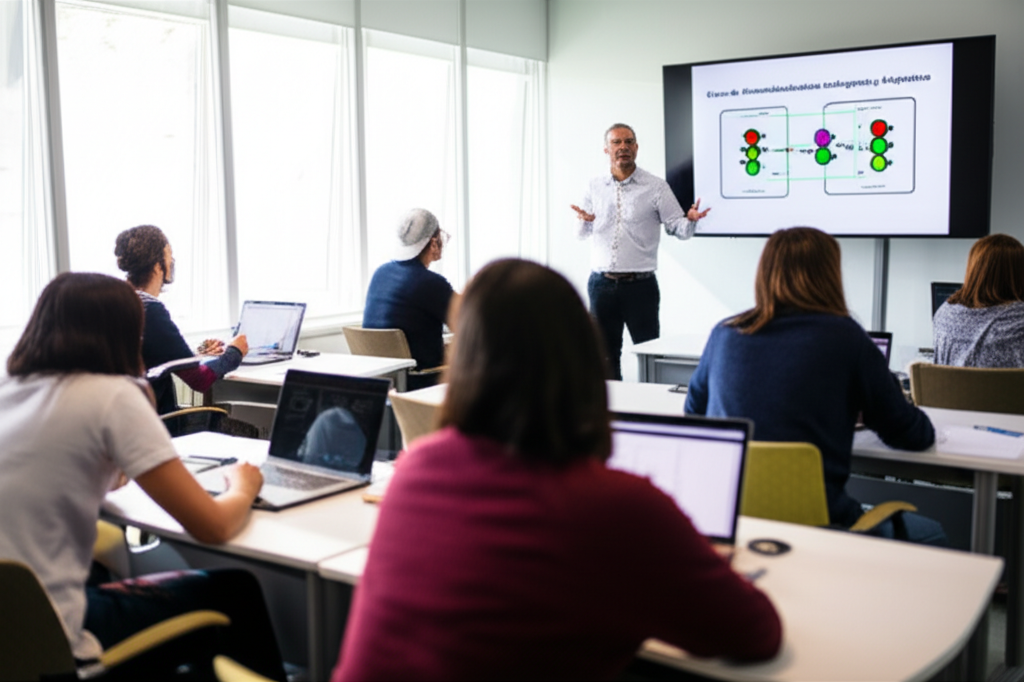
El Curso de Semaforización Inteligente y Adaptativa explora el diseño, implementación y gestión de sistemas de tráfico avanzados. Se centra en el uso de sensores, algoritmos de optimización y comunicación vehicular (V2X) para mejorar el flujo de vehículos y reducir la congestión. El curso cubre el análisis de datos de tráfico en tiempo real, la adaptación dinámica de tiempos de semáforo y la integración con sistemas de transporte inteligentes (ITS). Se aborda la simulación y modelado del tráfico, así como la evaluación del impacto de la semaforización inteligente en la seguridad vial y la sostenibilidad urbana.
El programa proporciona conocimientos prácticos sobre tecnologías como detección de vehículos, control predictivo y sistemas de gestión centralizada. Se enfoca en la aplicación de principios de inteligencia artificial (IA) y aprendizaje automático (ML) para la optimización de semáforos. La formación prepara para roles profesionales como ingenieros de tráfico, analistas de datos de transporte y gestores de movilidad urbana, fomentando la empleabilidad en el sector de la ingeniería de tráfico y el desarrollo de ciudades inteligentes.
Palabras clave objetivo (naturales en el texto): semaforización inteligente, tráfico adaptativo, sistemas ITS, optimización de tráfico, control de semáforos, sensores de tráfico, inteligencia artificial, gestión de movilidad, seguridad vial, ciudades inteligentes.
575 €
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
4. Análisis Avanzado: Semaforización Inteligente y Reactiva.
5. Mejora del Flujo Vehicular: Semaforización con IA y Ajuste Dinámico
6. Control de Tráfico Eficiente: Semaforización Avanzada y Personalizable.
1.1. Evolución de los sistemas tradicionales de control semafórico hacia soluciones inteligentes de movilidad urbana
1.2. Principios de funcionamiento de los sistemas de semaforización adaptativa y control dinámico del tráfico
1.3. Conceptos de movilidad inteligente, ciudades conectadas y sistemas inteligentes de transporte (ITS)
1.4. Arquitectura general de un sistema semafórico inteligente: sensores, controladores, comunicaciones y plataformas de gestión
1.5. Diferencias entre semaforización fija, coordinada, actuada y adaptativa basada en datos
1.6. Objetivos operacionales: reducción de congestión, mejora de seguridad vial y optimización de tiempos de desplazamiento
2.1. Tecnologías de detección utilizadas en sistemas inteligentes de tráfico
2.2. Sensores inductivos, cámaras inteligentes, radares, LiDAR y sistemas de visión artificial aplicados a movilidad
2.3. Captura y procesamiento de datos de flujo vehicular en tiempo real
2.4. Análisis de variables de tráfico: intensidad, velocidad, ocupación y tiempos de espera
2.5. Integración de datos procedentes de vehículos conectados, GPS y plataformas urbanas
2.6. Gestión de calidad de datos y validación de información para sistemas adaptativos
3.1. Principios de regulación dinámica de tiempos semafóricos según condiciones del tráfico
3.2. Algoritmos de control adaptativo para optimización de fases y ciclos semafóricos
3.3. Coordinación de intersecciones y creación de corredores inteligentes de movilidad
3.4. Gestión de tráfico en escenarios variables: horas punta, eventos, accidentes y emergencias
3.5. Modelos predictivos para anticipación de congestiones y ajuste preventivo de señales
3.6. Evaluación del rendimiento del sistema mediante indicadores de movilidad urbana
4.1. Aplicación de inteligencia artificial al control inteligente del tráfico urbano
4.2. Aprendizaje automático para predicción de patrones de movilidad
4.3. Sistemas de decisión automática para modificación de tiempos semafóricos
4.4. Visión artificial para detección de vehículos, peatones y situaciones anómalas
4.5. Modelos de simulación de tráfico para validación de estrategias de control
4.6. Aplicación de Big Data para planificación y mejora continua de la movilidad
5.1. Integración de semaforización inteligente dentro de plataformas Smart City
5.2. Comunicación entre semáforos, centros de control y sistemas urbanos conectados
5.3. Interacción con transporte público, prioridad semafórica y gestión de flotas
5.4. Sistemas de prioridad para vehículos de emergencia y servicios críticos
5.5. Integración con vehículos conectados y tecnologías V2X (Vehicle-to-Everything)
5.6. Diseño de estrategias de movilidad sostenible mediante control inteligente del tráfico
6.1. Planificación de proyectos de implantación de sistemas semafóricos adaptativos
6.2. Evaluación inicial de una red urbana y diagnóstico de problemas de movilidad
6.3. Selección de tecnologías, sensores y arquitectura de control adecuada
6.4. Definición de indicadores de rendimiento: tiempos de viaje, colas, emisiones y seguridad vial
6.5. Desarrollo de un caso práctico de optimización de una intersección mediante semaforización inteligente
6.6. Elaboración de un plan integral de implementación, operación y mejora continua del sistema adaptativo
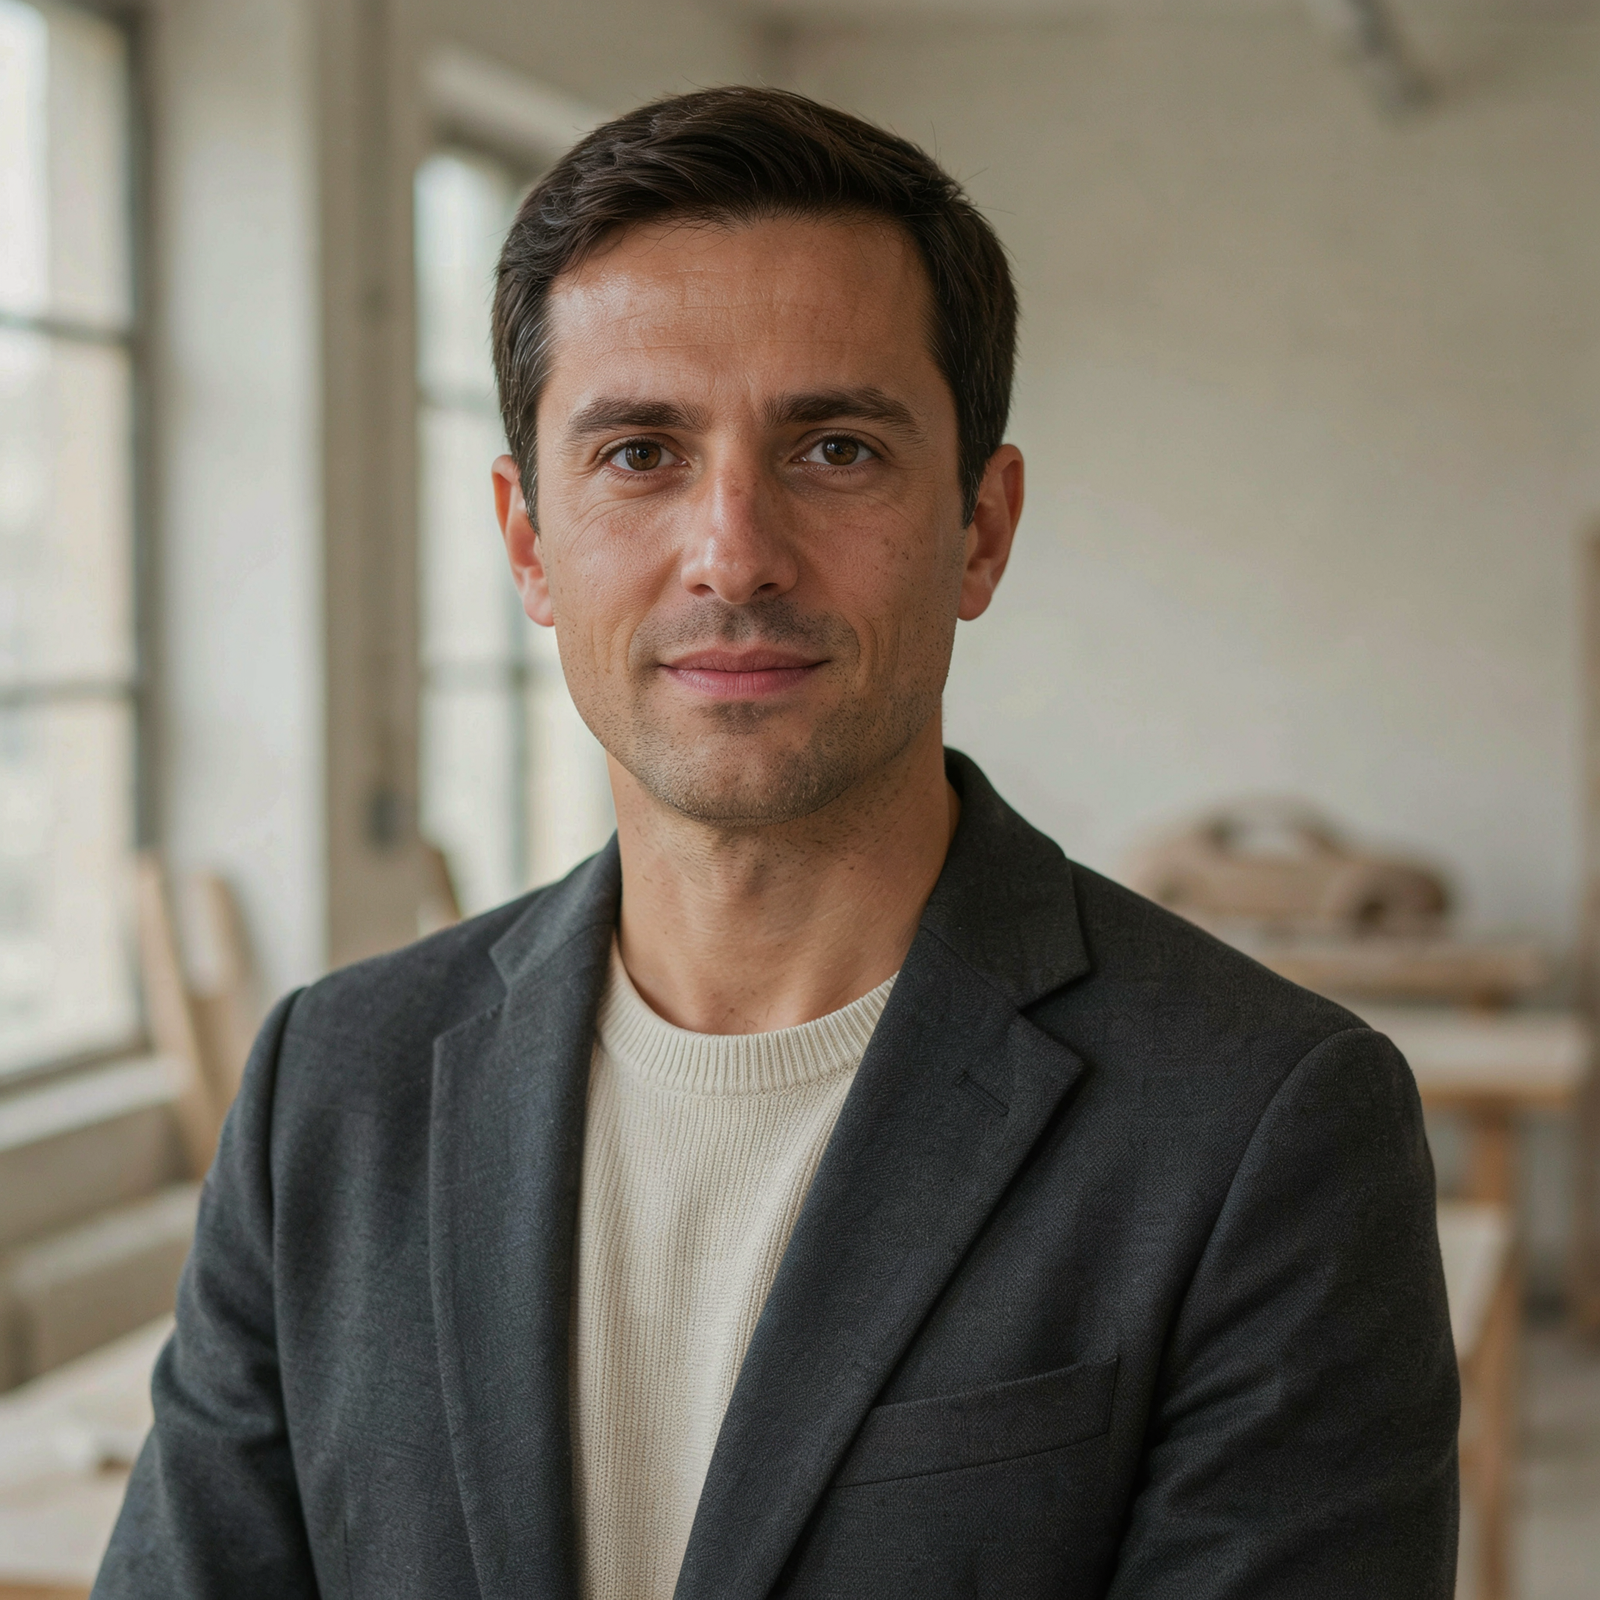
Director Académico del DSD — SEIUM Design & Industrial Design Institute
Profesor de Diseño Industrial, Diseño de Vehículos, Transportation Design, UX/HMI, Color & Trim, Iluminación y Desarrollo de Producto
El Prof. Luca Benedetti, de nacionalidad italiana, es Director Académico del DSD — SEIUM Design & Industrial Design Institute y responsable de diseño industrial, de producto y vehículos, experiencia de usuario, interacción persona-máquina, interfaces HMI, Color & Trim y prototipado.
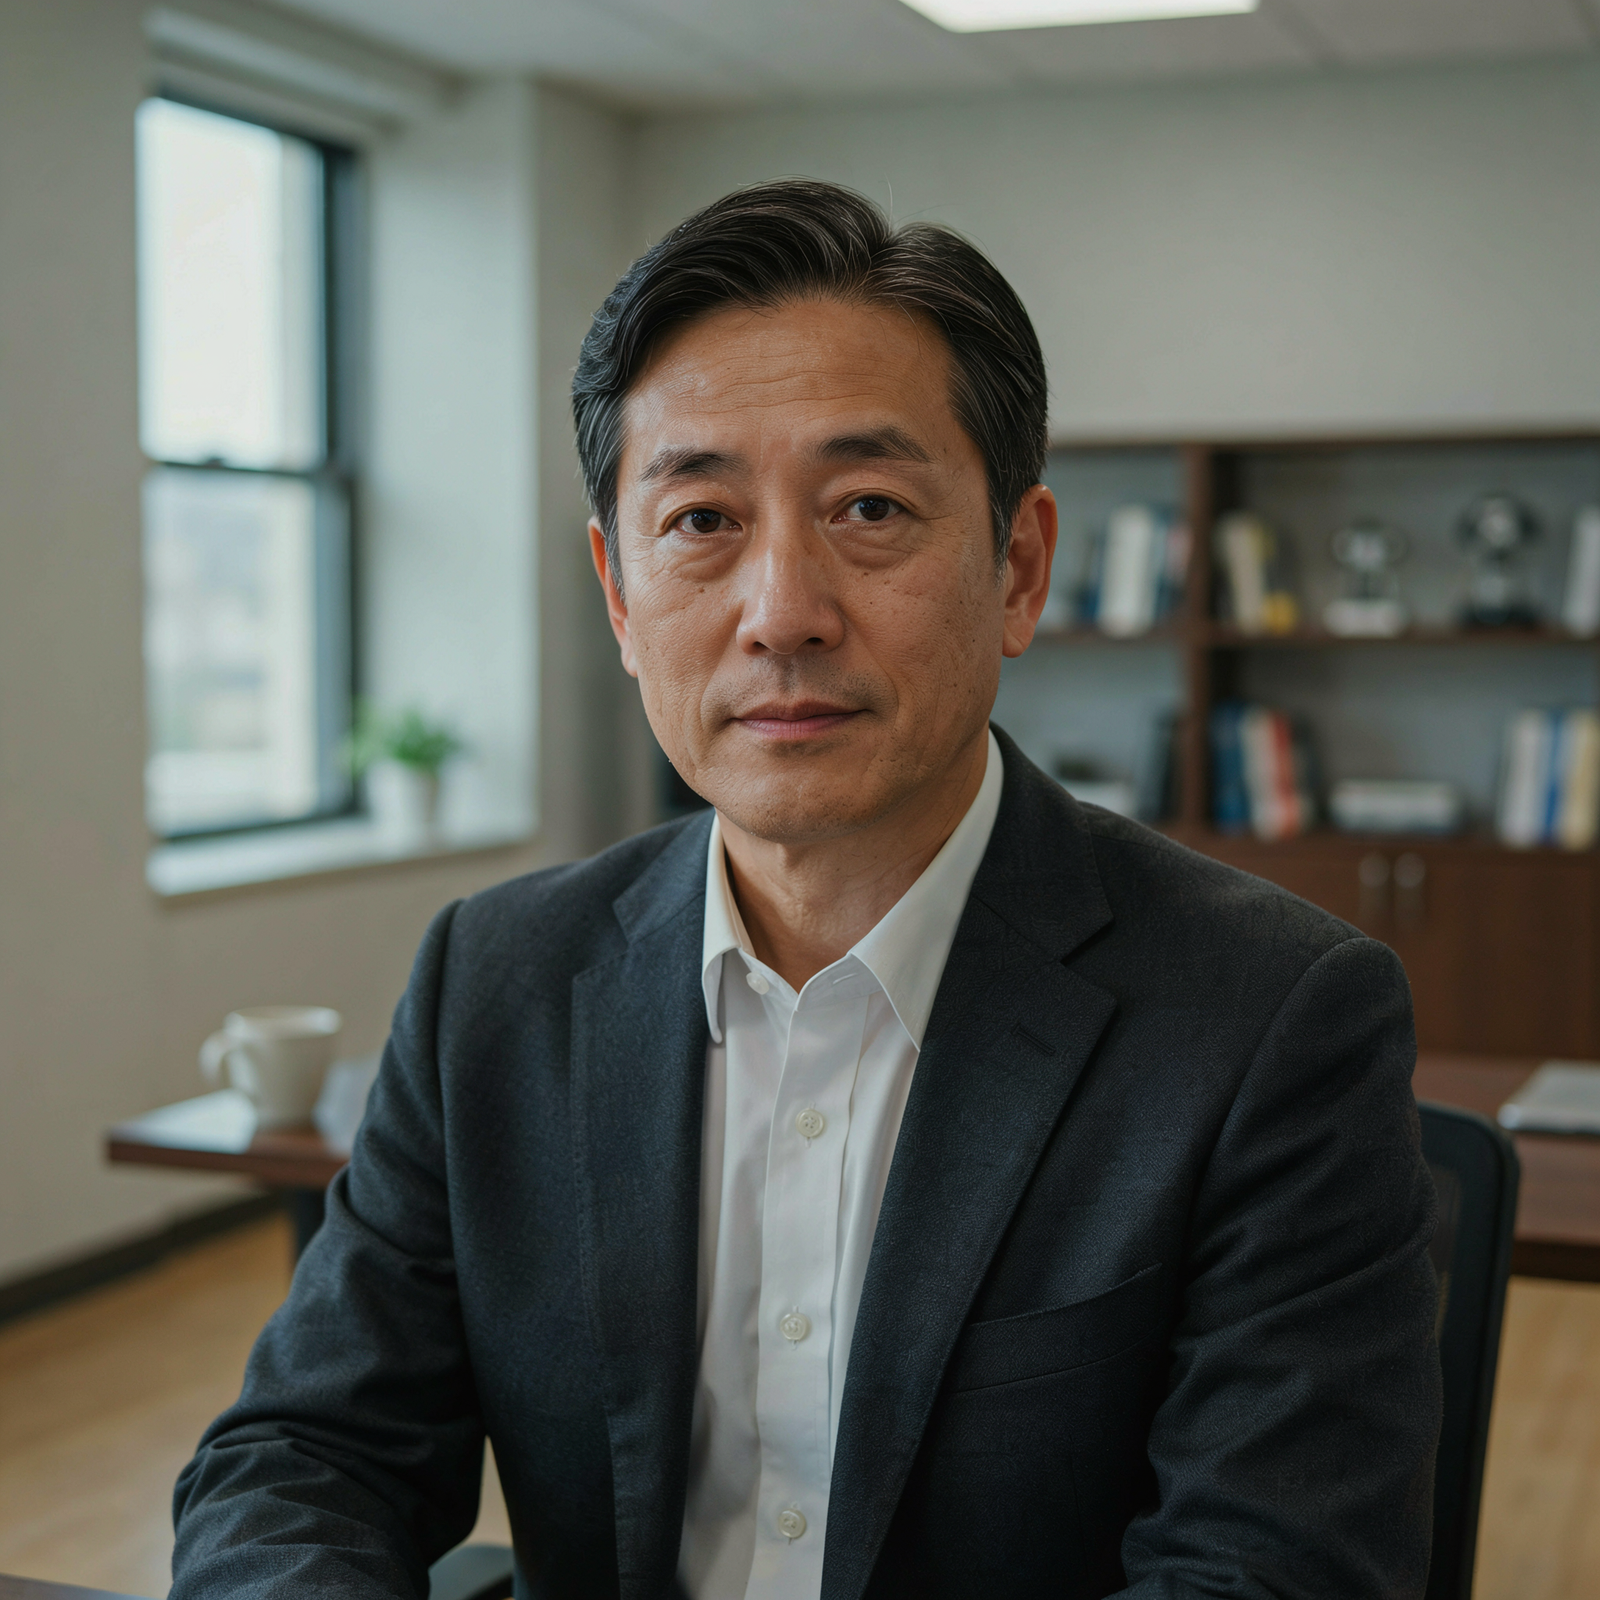
Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute
Profesor de Robótica, Automatización Inteligente, Sistemas Autónomos, Percepción Artificial, Control Avanzado y Mecatrónica.
El Prof. Kenji Takahashi, de nacionalidad japonesa, es Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute y responsable de robótica industrial, robots móviles, mecatrónica, control avanzado, percepción artificial, navegación e inteligencia embebida y autónoma.
Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute
Profesora de Inteligencia Artificial, Ciencia de Datos, Ingeniería de Datos, MLOps, Simulación, Gemelos Digitales y Computación Científica
La Dra. Lucía Hernández Vega, de nacionalidad española, es Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute y responsable de inteligencia artificial, ciencia e ingeniería de datos, visión artificial, IA generativa, MLOps y gemelos digitales.
Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute
Profesor de Electrónica, Sistemas Embebidos, Telecomunicaciones, Diseño de Hardware, FPGA, IoT y Sistemas de Tiempo Real
El Dr. Kevin O’Connor, de nacionalidad irlandesa, es Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute y responsable de electrónica, sistemas embebidos, telecomunicaciones, diseño de circuitos, microcontroladores, FPGA, IoT y desarrollo de hardware electrónico.
Director Académico del SNO — SEIUM Naval & Offshore Institute
Profesor de Arquitectura Naval, Ingeniería Marítima, Sistemas de Propulsión, Construcción Naval e Ingeniería Offshore
El Dr. Javier Ferrer Salvatierra, de nacionalidad española, es Director Académico del SNO — SEIUM Naval & Offshore Institute y responsable de arquitectura naval, ingeniería marítima, construcción, propulsión, sistemas auxiliares, ingeniería offshore, seguridad y descarbonización marítima.
Directora Académica del RSC — SEIUM Rail & Smart Cities Institute
Profesora de Ingeniería Ferroviaria, Señalización, Movilidad Urbana, Infraestructuras Inteligentes y Sistemas de Transporte
La Dra. Isabel Martín Robles, de nacionalidad española, es Directora Académica del RSC — SEIUM Rail & Smart Cities Institute y profesora responsable de las áreas de ingeniería ferroviaria, señalización, sistemas de control del tráfico, movilidad urbana, transporte inteligente, infraestructuras conectadas y planificación de ciudades inteligentes.
Director Académico del SEN — SEIUM Energy & Networks Institute
Profesor de Sistemas Eléctricos de Potencia, Smart Grids, Energías Renovables, Almacenamiento y Digitalización de Redes
El Dr. Carlos Navarro Sanz, de nacionalidad española, es Director Académico del SEN — SEIUM Energy & Networks Institute y responsable de sistemas eléctricos, redes inteligentes, renovables, almacenamiento, operación, protecciones, subestaciones, digitalización y planificación energética.
Consulta “Calendario & convocatorias”, “Becas & ayudas” y “Tasas & financiación” en el mega-menú de SEIUM
Nuestro equipo está listo para ayudarte. Contáctanos y te responderemos lo antes posible.
Si, contamos con certificacion internacional
Sí: modelos experimentales, datos reales, simulaciones aplicadas, entornos profesionales, casos de estudio reales.
No es obligatoria. Ofrecemos tracks de nivelación y tutorización
Totalmente. Cubre e-propulsión, integración y normativa emergente (SC-VTOL).
Recomendado. También hay retos internos y consorcios.
Sí. Modalidad online/híbrida con laboratorios planificados y soporte de visados (ver “Visado & residencia”).
Testimonios de clientes que avalan nuestra calificación