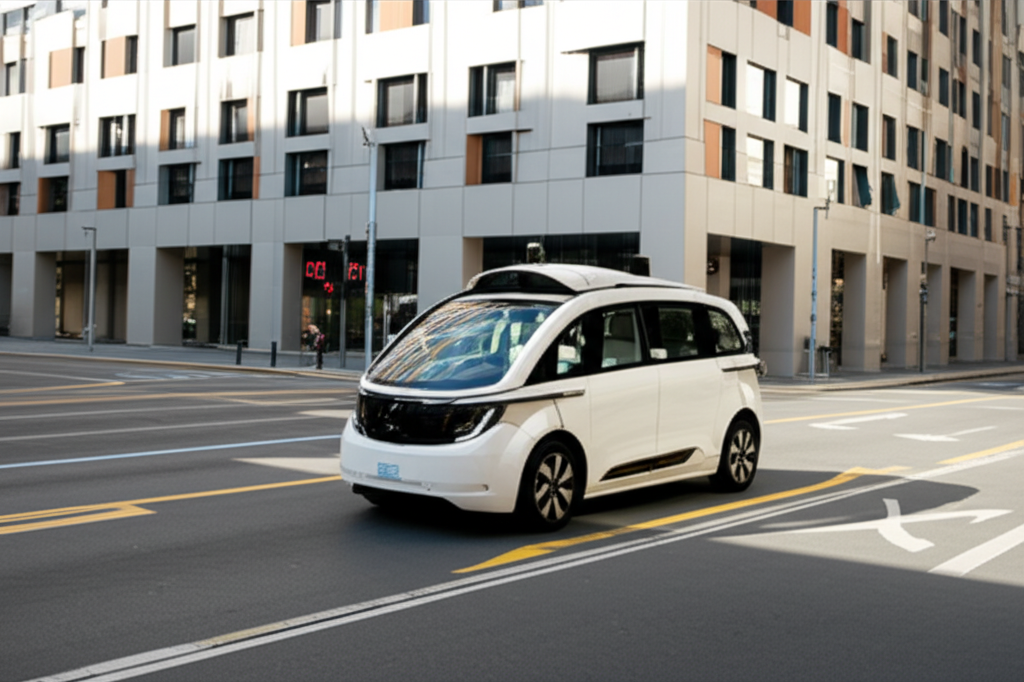
El Curso de Vehículos Autónomos en Entornos Urbanos ofrece una inmersión en la tecnología de conducción autónoma, enfocándose en la aplicación de algoritmos de percepción, planificación de rutas y control en escenarios urbanos complejos. Se exploran temas como sensores LiDAR y cámaras, aprendizaje automático para la detección de objetos, y simulación para el desarrollo y testeo de sistemas autónomos. El curso se vincula con áreas como inteligencia artificial, robótica y telemática.
Los participantes adquieren habilidades prácticas en el uso de software de simulación de vehículos, el análisis de datos de sensores, y la implementación de algoritmos de control. Se aborda la importancia de la seguridad, la legislación y los aspectos éticos relacionados con los vehículos autónomos. Esta formación prepara a profesionales para roles en el desarrollo de software, la ingeniería de sistemas y la investigación en el campo de la movilidad autónoma urbana.
Palabras clave objetivo (naturales en el texto): vehículos autónomos, conducción autónoma, percepción, planificación de rutas, control, sensores LiDAR, aprendizaje automático, simulación, movilidad urbana.
799 €
Aquí tienes el contenido solicitado:
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
6. Ingeniería de Vehículos Autónomos Urbanos: Robótica, Inteligencia Artificial y Aplicaciones
Requisitos recomendados: conocimientos básicos de programación, cálculo, física y álgebra lineal. Se valorará experiencia previa en proyectos relacionados con vehículos autónomos o áreas afines. Idioma: Se requiere un nivel intermedio-alto de inglés (B2/C1) para la comprensión de materiales y participación en el curso.
2.1 Control avanzado: Modelado, diseño y simulación
2.2 Arquitectura de control: sensores, actuadores y buses
2.3 Lógica difusa y control predictivo basado en modelos
2.4 Métodos de optimización y teoría de juegos
2.5 Software en el bucle (SIL) y hardware en el bucle (HIL)
2.6 Validación y verificación: normas y estándares
2.7 Pruebas de simulación: escenarios y casos de uso
2.8 Análisis de fallos: modos y efectos (FMEA)
2.9 Ciberseguridad y protección de datos
2.10 Informes y documentación: resultados y conclusiones
3.2 Sensores LiDAR: Principios, funcionamiento y aplicaciones
3.2 Visión por computador: Cámaras, procesamiento de imágenes y visión estéreo
3.3 Sensores de radar: Tipos, características y su uso en vehículos autónomos
3.4 Fusión de sensores: Técnicas y algoritmos para la integración de datos
3.5 Aprendizaje automático: Introducción, modelos y aplicaciones en percepción
3.6 Redes neuronales convolucionales (CNN): Arquitecturas y entrenamiento para visión
3.7 Detección y clasificación de objetos: Técnicas avanzadas y ejemplos prácticos
3.8 Localización y mapeo simultáneos (SLAM): Algoritmos y implementaciones
3.9 Estimación de la pose: Filtro de Kalman y otras técnicas
3.20 Casos de estudio: Aplicaciones de sensores y algoritmos en vehículos autónomos
3.3 Fundamentos de la Sensórica: Tipos y Principios
3.2 Procesamiento de Señales: Filtrado y Preprocesamiento
3.3 Algoritmos de Fusión Sensorial: Kalman, Filtros y Más
3.4 Visión por Computadora: Detección y Reconocimiento de Objetos
3.5 Localización y Mapeo Simultáneo (SLAM)
3.6 Arquitecturas de Hardware: CPU, GPU y Otros Aceleradores
3.7 Sistemas Operativos en Tiempo Real (RTOS)
3.8 Comunicación y Protocolos: CAN, Ethernet
3.9 Inteligencia Artificial en Vehículos Autónomos
3.30 Diseño de Sistemas Embebidos para Automoción
4.4 Sensores avanzados para percepción: LIDAR, radar, cámaras.
4.2 Fusión sensorial: técnicas y algoritmos.
4.3 Representación del entorno: mapas 2D/3D, SLAM.
4.4 Planificación de trayectorias: algoritmos de búsqueda y optimización.
4.5 Control de vehículos autónomos: PID, control predictivo.
4.6 Arquitecturas de control: centralizada, distribuida.
4.7 Toma de decisiones: lógica difusa, redes neuronales.
4.8 Sistemas de seguridad y redundancia.
4.9 Simulación y pruebas en entornos virtuales.
4.40 Integración y validación de sistemas autónomos.
5.5 Simulación de sistemas complejos: Modelado y pruebas
5.5 Entornos de simulación de alto rendimiento
5.3 Plataformas de simulación: ROS, Gazebo y V-REP
5.4 Métricas de rendimiento: KPI y evaluación de resultados
5.5 Validación en el mundo real: Pruebas en carretera y desafíos
5.6 Análisis de fallos y resolución de problemas
5.7 Herramientas de depuración y optimización
5.8 Despliegue en plataformas: Desarrollo de software y hardware
5.9 Seguridad funcional y ciberseguridad
5.50 Ética y regulación en el despliegue de vehículos autónomos
6.6 Fundamentos de Robótica y Sistemas Autónomos
6.2 Arquitectura de Hardware y Software para Vehículos Autónomos
6.3 Sensores y Percepción Ambiental
6.4 Inteligencia Artificial y Aprendizaje Automático para la Conducción Autónoma
6.5 Planificación de Trayectorias y Control de Movimiento
6.6 Diseño de Sistemas de Seguridad y Validación
6.7 Integración y Gestión de Datos en Vehículos Autónomos
6.8 Aplicaciones Prácticas y Casos de Estudio
6.9 Simulación y Pruebas en Entornos Virtuales
6.60 Consideraciones Éticas y Regulatorias

Director Académico del DSD — SEIUM Design & Industrial Design Institute
Profesor de Diseño Industrial, Diseño de Vehículos, Transportation Design, UX/HMI, Color & Trim, Iluminación y Desarrollo de Producto
El Prof. Luca Benedetti, de nacionalidad italiana, es Director Académico del DSD — SEIUM Design & Industrial Design Institute y responsable de diseño industrial, de producto y vehículos, experiencia de usuario, interacción persona-máquina, interfaces HMI, Color & Trim y prototipado.

Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute
Profesor de Robótica, Automatización Inteligente, Sistemas Autónomos, Percepción Artificial, Control Avanzado y Mecatrónica.
El Prof. Kenji Takahashi, de nacionalidad japonesa, es Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute y responsable de robótica industrial, robots móviles, mecatrónica, control avanzado, percepción artificial, navegación e inteligencia embebida y autónoma.

Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute
Profesora de Inteligencia Artificial, Ciencia de Datos, Ingeniería de Datos, MLOps, Simulación, Gemelos Digitales y Computación Científica
La Dra. Lucía Hernández Vega, de nacionalidad española, es Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute y responsable de inteligencia artificial, ciencia e ingeniería de datos, visión artificial, IA generativa, MLOps y gemelos digitales.

Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute
Profesor de Electrónica, Sistemas Embebidos, Telecomunicaciones, Diseño de Hardware, FPGA, IoT y Sistemas de Tiempo Real
El Dr. Kevin O’Connor, de nacionalidad irlandesa, es Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute y responsable de electrónica, sistemas embebidos, telecomunicaciones, diseño de circuitos, microcontroladores, FPGA, IoT y desarrollo de hardware electrónico.

Director Académico del SNO — SEIUM Naval & Offshore Institute
Profesor de Arquitectura Naval, Ingeniería Marítima, Sistemas de Propulsión, Construcción Naval e Ingeniería Offshore
El Dr. Javier Ferrer Salvatierra, de nacionalidad española, es Director Académico del SNO — SEIUM Naval & Offshore Institute y responsable de arquitectura naval, ingeniería marítima, construcción, propulsión, sistemas auxiliares, ingeniería offshore, seguridad y descarbonización marítima.

Directora Académica del RSC — SEIUM Rail & Smart Cities Institute
Profesora de Ingeniería Ferroviaria, Señalización, Movilidad Urbana, Infraestructuras Inteligentes y Sistemas de Transporte
La Dra. Isabel Martín Robles, de nacionalidad española, es Directora Académica del RSC — SEIUM Rail & Smart Cities Institute y profesora responsable de las áreas de ingeniería ferroviaria, señalización, sistemas de control del tráfico, movilidad urbana, transporte inteligente, infraestructuras conectadas y planificación de ciudades inteligentes.

Director Académico del SEN — SEIUM Energy & Networks Institute
Profesor de Sistemas Eléctricos de Potencia, Smart Grids, Energías Renovables, Almacenamiento y Digitalización de Redes
El Dr. Carlos Navarro Sanz, de nacionalidad española, es Director Académico del SEN — SEIUM Energy & Networks Institute y responsable de sistemas eléctricos, redes inteligentes, renovables, almacenamiento, operación, protecciones, subestaciones, digitalización y planificación energética.
Consulta “Calendario & convocatorias”, “Becas & ayudas” y “Tasas & financiación” en el mega-menú de SEIUM
Nuestro equipo está listo para ayudarte. Contáctanos y te responderemos lo antes posible.
Si, contamos con certificacion internacional
Sí: modelos experimentales, datos reales, simulaciones aplicadas, entornos profesionales, casos de estudio reales.
No es obligatoria. Ofrecemos tracks de nivelación y tutorización
Totalmente. Cubre e-propulsión, integración y normativa emergente (SC-VTOL).
Recomendado. También hay retos internos y consorcios.
Sí. Modalidad online/híbrida con laboratorios planificados y soporte de visados (ver “Visado & residencia”).
Testimonios de clientes que avalan nuestra calificación