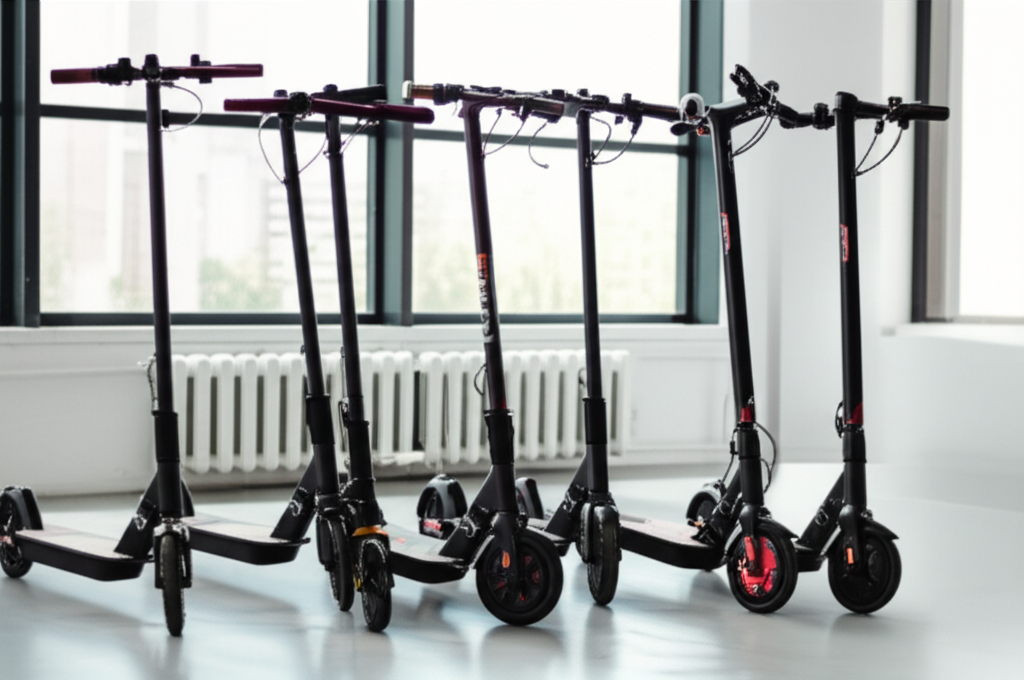
El Curso de Scooters Eléctricos Urbanos ofrece una introducción completa al mundo de la movilidad eléctrica personal. Explora el funcionamiento, mantenimiento y seguridad de los scooters eléctricos, incluyendo baterías, motores eléctricos y sistemas de frenado. Se centra en la aplicación de normativas vigentes y la seguridad vial, con énfasis en el uso responsable y sostenible de estos vehículos en entornos urbanos. Proporciona habilidades para diagnosticar averías comunes y realizar mantenimiento básico, ideal para usuarios y técnicos interesados en la movilidad urbana sostenible.
El curso proporciona formación práctica sobre componentes eléctricos, diagnóstico de fallos y reparación básica, utilizando herramientas y técnicas relevantes para el sector. Se centra en la seguridad personal y el cumplimiento de las regulaciones de tráfico. Prepara a los participantes para operar, mantener y entender el funcionamiento de los scooters eléctricos, fomentando el uso responsable y la sostenibilidad urbana.
Palabras clave objetivo (naturales en el texto): scooters eléctricos, movilidad eléctrica, mantenimiento, seguridad vial, baterías, motores eléctricos, normativa, averías, diagnóstico, sostenibilidad urbana.
380 €
Aquí tienes el contenido optimizado para SEO y el título proporcionado:
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
4. Maestría en Scooters Eléctricos Urbanos: Diagnóstico, Mantenimiento y Rendimiento
6. Especialización en Scooters Eléctricos Urbanos: Reparación, Configuración y Gestión de Fallas
1.1 Componentes principales de los scooters eléctricos urbanos
1.2 Tipos de scooters eléctricos: modelos y características
1.3 Funcionamiento básico: motor, batería y sistema de control
1.4 Seguridad y normativa: requisitos legales y recomendaciones
1.5 Herramientas y equipos esenciales para el mantenimiento
1.6 Identificación de problemas comunes: síntomas y causas
1.7 Introducción a la reparación: conceptos básicos y precauciones
1.8 Mantenimiento preventivo: rutinas y frecuencia
1.9 Glosario de términos técnicos: familiarización con la jerga
1.10 Tendencias del mercado: evolución y futuro de los scooters eléctricos
2.2 Introducción a los Componentes Principales del Scooter Eléctrico
2.2 Motor Eléctrico: Tipos, Funcionamiento y Mantenimiento
2.3 Baterías: Tipos, Tecnología, Cuidado y Seguridad
2.4 Controladores y Electrónica de Potencia: Funciones y Diagnóstico
2.5 Sistema de Frenado: Tipos, Ajustes y Reparaciones
2.6 Neumáticos y Suspensión: Selección, Mantenimiento y Reemplazo
2.7 Panel de Control y Sensores: Funciones y Calibración
2.8 Cableado y Conectores: Identificación y Reparación de Fallas
2.9 Mecanismo de Plegado y Estructura del Scooter
2.20 Fundamentos de Seguridad y Normativas
3.3 Introducción a los scooters eléctricos urbanos: historia y evolución
3.2 Tipos de scooters eléctricos: características y aplicaciones
3.3 Componentes principales de un scooter eléctrico: visión general
3.4 Ventajas y desventajas de los scooters eléctricos urbanos
3.5 Marco legal y normativas básicas sobre scooters eléctricos
3.6 Introducción a la seguridad vial y uso responsable
3.7 Mercados y tendencias actuales en scooters eléctricos
3.8 Herramientas y equipo básico para el mantenimiento
2.3 Diagnóstico inicial: identificación de problemas comunes
2.2 Estructura y componentes del chasis: inspección y análisis
2.3 Desmontaje y montaje básico de un scooter eléctrico
2.4 Localización de fallas visual y por tacto
2.5 Uso de multímetros y herramientas de diagnóstico
2.6 Identificación de códigos de error y su significado
2.7 Análisis de la suspensión, frenos y dirección
2.8 Métodos de diagnóstico por pasos y protocolos
3.3 Sistemas de propulsión: motores eléctricos y su funcionamiento
3.2 Tipos de motores: brushless, brushed y sus diferencias
3.3 Funcionamiento de la batería: tipos, tecnología y características
3.4 Voltaje y amperaje: interpretación y relevancia
3.5 Carga de la batería: métodos y seguridad
3.6 Sistemas de gestión de la batería (BMS)
3.7 Análisis del rendimiento de la batería y autonomía
3.8 Fallas comunes en baterías y soluciones
4.3 Planificación del mantenimiento preventivo: cronograma y frecuencia
4.2 Inspección visual regular: puntos clave a revisar
4.3 Lubricación y limpieza de componentes
4.4 Ajuste de frenos y verificación de neumáticos
4.5 Revisión y ajuste de la dirección y suspensión
4.6 Verificación y ajuste de tornillería y conexiones
4.7 Cuidado y mantenimiento de la batería
4.8 Documentación y registro de mantenimiento
5.3 Fallas comunes en el motor y soluciones
5.2 Problemas en el sistema de frenos y cómo resolverlos
5.3 Averías en la batería: diagnóstico y reparación
5.4 Problemas en el controlador y su solución
5.5 Fallos en la pantalla y sistema de iluminación
5.6 Reemplazo de componentes: técnicas y consejos
5.7 Uso de herramientas de reparación especializadas
5.8 Solución de problemas de conexión y cableado
6.3 Introducción a la electrónica: componentes y funcionamiento
6.2 Tarjetas electrónicas: análisis y reparación
6.3 Diagnóstico y reparación de circuitos electrónicos
6.4 Sistemas de iluminación: tipos y mantenimiento
6.5 Sensores y actuadores: funcionamiento y fallas
6.6 Conectividad y comunicación: Bluetooth y aplicaciones
6.7 Programación y configuración de centralitas
6.8 Componentes avanzados: controladores y sistemas inteligentes
7.3 Optimización del rendimiento: velocidad, autonomía y eficiencia
7.2 Modificación de componentes: motor, batería y controlador
7.3 Ajuste de la configuración del scooter: firmware y software
7.4 Mejora de la autonomía: consejos y técnicas
7.5 Personalización y mejoras estéticas
7.6 Análisis de las mejores opciones para cada scooter
7.7 Pruebas y evaluación del rendimiento optimizado
7.8 Mantenimiento del rendimiento optimizado
8.3 Normativas actuales sobre scooters eléctricos
8.2 Seguridad vial: consejos y recomendaciones
8.3 Equipamiento de seguridad personal: casco, protecciones
8.4 Seguro y responsabilidad civil
8.5 Aspectos legales y multas
8.6 Prevención de robos y vandalismo
8.7 Consejos para un uso responsable y seguro
8.8 Actualizaciones y cambios en la normativa
4.4 Introducción al Diagnóstico de Scooters Eléctricos: Componentes y Funcionamiento
4.2 Herramientas y Equipos Esenciales para el Diagnóstico y Mantenimiento
4.3 Sistemas Eléctricos: Baterías, Motores y Controladores
4.4 Sistema de Frenos: Tipos, Diagnóstico y Ajuste
4.5 Neumáticos y Ruedas: Mantenimiento, Reparación y Reemplazo
4.6 Sistema de Iluminación y Señalización: Diagnóstico y Reparación
4.7 Pantallas y Sistemas de Control: Configuración y Solución de Problemas
4.8 Mantenimiento Preventivo: Programas y Procedimientos
4.9 Diagnóstico de Fallos Comunes: Guía de Solución de Problemas
4.40 Pruebas de Rendimiento y Optimización del Scooter
5.5 Introducción a los scooters eléctricos urbanos: historia y evolución
5.5 Legislación y normativas actuales en movilidad eléctrica urbana
5.3 Tipos de scooters eléctricos: clasificación y especificaciones
5.4 Componentes clave: identificación y función
5.5 Consideraciones de seguridad: uso responsable y prevención de riesgos
5.6 Impacto ambiental y sostenibilidad de los scooters eléctricos
5.7 Tendencias del mercado y perspectivas futuras
5.8 Guía de compra y selección de scooters eléctricos
5.5 Principios de funcionamiento de motores eléctricos
5.5 Tipos de motores: motores de buje, centrales y otras tecnologías
5.3 Baterías: tipos, características y tecnologías avanzadas
5.4 Sistemas de gestión de baterías (BMS): funciones y mantenimiento
5.5 Inversores y controladores: conversión y gestión de energía
5.6 Eficiencia energética y autonomía: factores clave
5.7 Sistemas de carga: tipos, velocidades y optimización
5.8 Desarrollo de nuevas tecnologías en sistemas de energía
3.5 Estructura del scooter: chasis, plataforma y plegado
3.5 Componentes de la dirección y suspensión: horquillas, amortiguadores
3.3 Ruedas y neumáticos: tipos, presiones y mantenimiento
3.4 Sistemas de frenado: tipos, funcionamiento y seguridad
3.5 Luces y sistemas de señalización: componentes y regulación
3.6 Display y panel de control: funciones y diagnóstico
3.7 Componentes y materiales: ventajas y desventajas
3.8 Herramientas y equipos: básicos y avanzados
4.5 Mantenimiento preventivo: rutinas y periodicidad
4.5 Inspección visual: puntos clave y detección de anomalías
4.3 Revisión de frenos: ajuste, desgaste y sustitución
4.4 Revisión de neumáticos: presión, desgaste y daños
4.5 Lubricación y engrase: componentes y productos
4.6 Diagnóstico de fallos comunes: identificación y solución
4.7 Uso de multímetro y herramientas de diagnóstico
4.8 Documentación técnica y manuales de usuario
5.5 Identificación de averías: análisis de síntomas y causas
5.5 Reparación de motores: bobinados, rodamientos y mantenimiento
5.3 Reparación de baterías: celdas, BMS y seguridad
5.4 Reparación de sistemas de frenado: ajuste, purgado y reemplazo
5.5 Reparación de sistemas de iluminación y señalización
5.6 Sustitución de componentes: selección y montaje
5.7 Soldadura y conexión de cables: técnicas y seguridad
5.8 Resolución de problemas complejos y casos prácticos
6.5 Principios de la electrónica: componentes básicos
6.5 Electrónica de control: microcontroladores y sensores
6.3 Sistemas de gestión electrónica (ECU): funciones y programación
6.4 Conexión y configuración de display y panel de control
6.5 Diagnóstico de fallos electrónicos: análisis de circuitos
6.6 Programación y configuración de centralitas
6.7 Actualización de firmware y software: procedimientos
6.8 Fallos electrónicos comunes y soluciones avanzadas
7.5 Optimización de rendimiento: motor, batería y controlador
7.5 Mejora de la autonomía: técnicas y ajustes
7.3 Modificación de velocidad y potencia: riesgos y beneficios
7.4 Ajuste de suspensión y amortiguación: mejora de la conducción
7.5 Personalización estética: componentes y accesorios
7.6 Pruebas de rendimiento: medición y análisis de resultados
7.7 Consejos para la seguridad en la optimización
7.8 Últimas tendencias en optimización de scooters
8.5 Normativa de seguridad vial: requisitos y obligaciones
8.5 Equipamiento de protección personal (EPP): elección y uso
8.3 Conducción segura: técnicas y consejos
8.4 Seguros para scooters eléctricos: tipos y coberturas
8.5 Mantenimiento y revisión periódica para la seguridad
8.6 Actualización de software y hardware: importancia
8.7 Legislación vigente y futuras regulaciones
8.8 Tendencias en seguridad vial y nuevas tecnologías
6.6 Fundamentos de la Configuración de Scooters Eléctricos Urbanos
6.2 Sistemas de Gestión de Fallas: Introducción y Tipos
6.3 Diagnóstico de Fallas Comunes: Identificación y Métodos
6.4 Configuración del Software y Firmware: Ajustes y Personalización
6.5 Solución de Problemas en el Sistema Eléctrico: Baterías, Motores y Controladores
6.6 Reparación y Reemplazo de Componentes: Técnicas Avanzadas
6.7 Gestión de Fallas en Sistemas de Frenado y Suspensión
6.8 Análisis de Códigos de Error y Soluciones
6.9 Optimización del Rendimiento y la Durabilidad
6.60 Casos Prácticos: Resolución de Fallas Comunes y Estrategias de Mantenimiento

Director Académico del DSD — SEIUM Design & Industrial Design Institute
Profesor de Diseño Industrial, Diseño de Vehículos, Transportation Design, UX/HMI, Color & Trim, Iluminación y Desarrollo de Producto
El Prof. Luca Benedetti, de nacionalidad italiana, es Director Académico del DSD — SEIUM Design & Industrial Design Institute y responsable de diseño industrial, de producto y vehículos, experiencia de usuario, interacción persona-máquina, interfaces HMI, Color & Trim y prototipado.

Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute
Profesor de Robótica, Automatización Inteligente, Sistemas Autónomos, Percepción Artificial, Control Avanzado y Mecatrónica.
El Prof. Kenji Takahashi, de nacionalidad japonesa, es Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute y responsable de robótica industrial, robots móviles, mecatrónica, control avanzado, percepción artificial, navegación e inteligencia embebida y autónoma.

Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute
Profesora de Inteligencia Artificial, Ciencia de Datos, Ingeniería de Datos, MLOps, Simulación, Gemelos Digitales y Computación Científica
La Dra. Lucía Hernández Vega, de nacionalidad española, es Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute y responsable de inteligencia artificial, ciencia e ingeniería de datos, visión artificial, IA generativa, MLOps y gemelos digitales.

Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute
Profesor de Electrónica, Sistemas Embebidos, Telecomunicaciones, Diseño de Hardware, FPGA, IoT y Sistemas de Tiempo Real
El Dr. Kevin O’Connor, de nacionalidad irlandesa, es Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute y responsable de electrónica, sistemas embebidos, telecomunicaciones, diseño de circuitos, microcontroladores, FPGA, IoT y desarrollo de hardware electrónico.

Director Académico del SNO — SEIUM Naval & Offshore Institute
Profesor de Arquitectura Naval, Ingeniería Marítima, Sistemas de Propulsión, Construcción Naval e Ingeniería Offshore
El Dr. Javier Ferrer Salvatierra, de nacionalidad española, es Director Académico del SNO — SEIUM Naval & Offshore Institute y responsable de arquitectura naval, ingeniería marítima, construcción, propulsión, sistemas auxiliares, ingeniería offshore, seguridad y descarbonización marítima.

Directora Académica del RSC — SEIUM Rail & Smart Cities Institute
Profesora de Ingeniería Ferroviaria, Señalización, Movilidad Urbana, Infraestructuras Inteligentes y Sistemas de Transporte
La Dra. Isabel Martín Robles, de nacionalidad española, es Directora Académica del RSC — SEIUM Rail & Smart Cities Institute y profesora responsable de las áreas de ingeniería ferroviaria, señalización, sistemas de control del tráfico, movilidad urbana, transporte inteligente, infraestructuras conectadas y planificación de ciudades inteligentes.

Director Académico del SEN — SEIUM Energy & Networks Institute
Profesor de Sistemas Eléctricos de Potencia, Smart Grids, Energías Renovables, Almacenamiento y Digitalización de Redes
El Dr. Carlos Navarro Sanz, de nacionalidad española, es Director Académico del SEN — SEIUM Energy & Networks Institute y responsable de sistemas eléctricos, redes inteligentes, renovables, almacenamiento, operación, protecciones, subestaciones, digitalización y planificación energética.
Consulta “Calendario & convocatorias”, “Becas & ayudas” y “Tasas & financiación” en el mega-menú de SEIUM
Nuestro equipo está listo para ayudarte. Contáctanos y te responderemos lo antes posible.
Si, contamos con certificacion internacional
Sí: modelos experimentales, datos reales, simulaciones aplicadas, entornos profesionales, casos de estudio reales.
No es obligatoria. Ofrecemos tracks de nivelación y tutorización
Totalmente. Cubre e-propulsión, integración y normativa emergente (SC-VTOL).
Recomendado. También hay retos internos y consorcios.
Sí. Modalidad online/híbrida con laboratorios planificados y soporte de visados (ver “Visado & residencia”).
Testimonios de clientes que avalan nuestra calificación