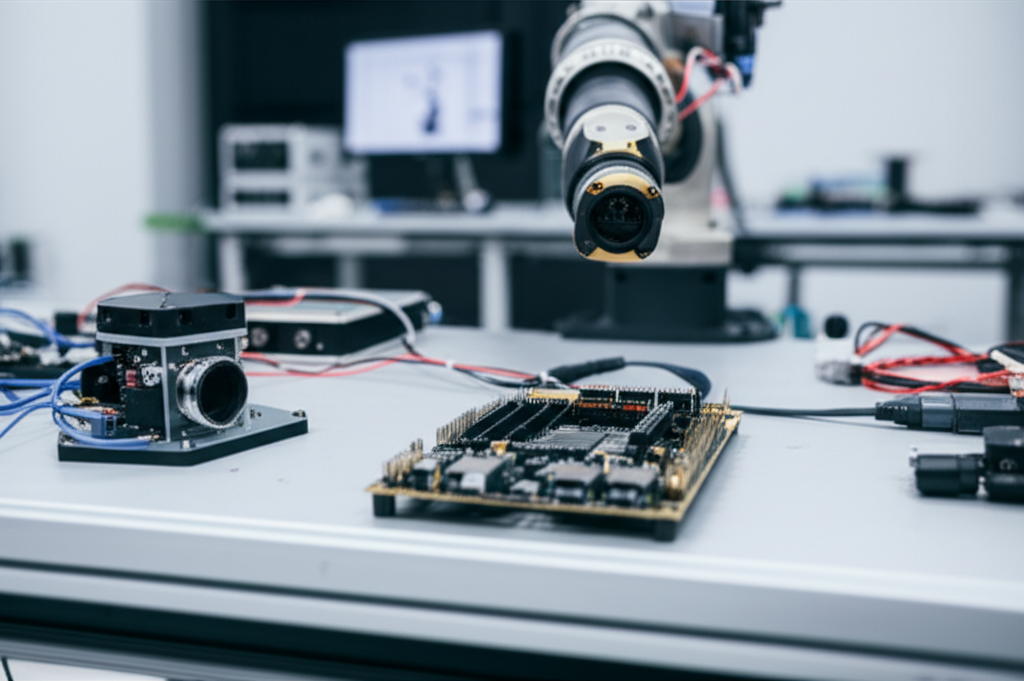
El Diplomado en ROS 2 para Automoción: QoS, Seguridad y Descubrimiento se centra en el desarrollo de habilidades avanzadas en el uso de ROS 2 aplicado a la industria automotriz. Cubre temas cruciales como Quality of Service (QoS) para la comunicación en tiempo real, seguridad en sistemas de automoción, y mecanismos de descubrimiento de nodos y servicios. El curso explora la implementación práctica de estas tecnologías en el diseño y desarrollo de sistemas embebidos y vehículos autónomos, preparando a los participantes para roles como ingenieros de software para automoción y especialistas en ROS 2.
El programa proporciona una sólida base en arquitectura ROS 2, comunicación entre nodos, y el uso de herramientas de simulación. Los estudiantes obtienen experiencia práctica a través de proyectos reales que simulan aplicaciones automotrices complejas. Además, se aborda la integración de sensores y actuadores, así como el despliegue en hardware, preparando a los profesionales para abordar los desafíos de la industria de automoción moderna.
Palabras clave objetivo (naturales en el texto): ROS 2, automoción, QoS, seguridad, descubrimiento, vehículos autónomos, sistemas embebidos, simulación, ingeniería de software, diplomado automotriz.
849 €
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
4. ROS 2 en Automoción: QoS, Seguridad y Descubrimiento: Estrategias Clave
Aprenderás a integrar todo el proceso de desarrollo de producto desde la concepción del modelo hasta su validación final, aplicando metodologías centradas en el usuario. Desarrollarás competencias en diseño paramétrico, ergonomía, simulación, materiales sostenibles, visualización 3D y gestión de manufactura, garantizando soluciones eficientes, seguras y alineadas con los estándares industriales actuales.
Requisitos recomendados: Se recomienda tener conocimientos básicos en aerodinámica, control de sistemas y estructuras. Se requiere un nivel de inglés (ES/EN) B2+ / C1. Si es necesario, se proporcionarán bridging tracks.
1.1. Arquitectura y filosofía de ROS 2
1.2. Conceptos de nodos, topics, services y actions
1.3. Interfaces, mensajes y tipos de datos
1.4. Ejecutores, callbacks y gestión de procesos
1.5. Comunicación distribuida en sistemas robóticos
1.6. DDS como middleware de comunicación
1.7. Arquitecturas ROS 2 para vehículos y sistemas embarcados
1.8. Organización de un proyecto ROS 2 orientado a automoción
2.1. Fundamentos de DDS y Data-Centric Publish-Subscribe
2.2. Participantes, publishers, subscribers y entidades DDS
2.3. Descubrimiento automático de nodos y recursos
2.4. Domain ID y aislamiento de sistemas ROS 2
2.5. Descubrimiento mediante redes locales
2.6. Discovery Server y arquitecturas de descubrimiento controlado
2.7. Gestión del tráfico y escalabilidad del descubrimiento
2.8. Diseño de una arquitectura de descubrimiento para un vehículo conectado
3.1. Conceptos fundamentales de Quality of Service
3.2. Reliability y elección entre comunicación fiable y best effort
3.3. Durability y persistencia de información
3.4. History y profundidad de las colas
3.5. Deadline, lifespan y control temporal
3.6. Liveliness y detección del estado de los participantes
3.7. Compatibilidad entre perfiles QoS de publishers y subscribers
3.8. Diseño y validación de perfiles QoS para aplicaciones automotrices
4.1. Principios de ciberseguridad aplicados a ROS 2
4.2. ROS 2 Security y arquitectura DDS Security
4.3. Autenticación de nodos y participantes
4.4. Control de acceso a topics, services y actions
4.5. Cifrado y protección de comunicaciones
4.6. Gestión de identidades, certificados y claves
4.7. Políticas de seguridad y gobernanza de sistemas ROS 2
4.8. Diseño de una arquitectura segura para un sistema automotriz distribuido
5.1. Integración de ROS 2 con arquitecturas E/E automotrices
5.2. Comunicación entre ROS 2 y CAN/CAN FD
5.3. Integración con Automotive Ethernet
5.4. Gateways entre redes vehiculares y sistemas ROS 2
5.5. Sensores, actuadores y unidades de control
5.6. Distribución de funciones entre ECUs y computadores de alto rendimiento
5.7. Gestión de latencia y ancho de banda
5.8. Diseño de una arquitectura ROS 2 híbrida para automoción
6.1. Integración de cámaras, LiDAR y radar
6.2. Publicación y sincronización de datos de sensores
6.3. Gestión de grandes volúmenes de datos mediante QoS
6.4. Integración de localización, percepción y planificación
6.5. Comunicación entre algoritmos de percepción y control
6.6. Gestión de latencia y sincronización temporal
6.7. Supervisión de nodos y detección de pérdidas de comunicación
6.8. Diseño de una cadena de percepción y control basada en ROS 2
7.1. Herramientas de inspección y diagnóstico de ROS 2
7.2. Análisis de topics, nodos y conexiones
7.3. Monitorización de QoS y rendimiento de comunicaciones
7.4. Diagnóstico de problemas de descubrimiento
7.5. Identificación de incompatibilidades de QoS
7.6. Pruebas de seguridad y validación de políticas
7.7. Simulación, pruebas Hardware-in-the-Loop y validación embarcada
7.8. Preparación de un sistema ROS 2 para despliegue en un vehículo

Director Académico del DSD — SEIUM Design & Industrial Design Institute
Profesor de Diseño Industrial, Diseño de Vehículos, Transportation Design, UX/HMI, Color & Trim, Iluminación y Desarrollo de Producto
El Prof. Luca Benedetti, de nacionalidad italiana, es Director Académico del DSD — SEIUM Design & Industrial Design Institute y responsable de diseño industrial, de producto y vehículos, experiencia de usuario, interacción persona-máquina, interfaces HMI, Color & Trim y prototipado.

Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute
Profesor de Robótica, Automatización Inteligente, Sistemas Autónomos, Percepción Artificial, Control Avanzado y Mecatrónica.
El Prof. Kenji Takahashi, de nacionalidad japonesa, es Director Académico del SRA — SEIUM Robotics & Autonomous Systems Institute y responsable de robótica industrial, robots móviles, mecatrónica, control avanzado, percepción artificial, navegación e inteligencia embebida y autónoma.

Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute
Profesora de Inteligencia Artificial, Ciencia de Datos, Ingeniería de Datos, MLOps, Simulación, Gemelos Digitales y Computación Científica
La Dra. Lucía Hernández Vega, de nacionalidad española, es Directora Académica del DAIS — SEIUM Data, Artificial Intelligence & Simulation Institute y responsable de inteligencia artificial, ciencia e ingeniería de datos, visión artificial, IA generativa, MLOps y gemelos digitales.

Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute
Profesor de Electrónica, Sistemas Embebidos, Telecomunicaciones, Diseño de Hardware, FPGA, IoT y Sistemas de Tiempo Real
El Dr. Kevin O’Connor, de nacionalidad irlandesa, es Director Académico del EET — SEIUM Electronics & Embedded Technologies Institute y responsable de electrónica, sistemas embebidos, telecomunicaciones, diseño de circuitos, microcontroladores, FPGA, IoT y desarrollo de hardware electrónico.

Director Académico del SNO — SEIUM Naval & Offshore Institute
Profesor de Arquitectura Naval, Ingeniería Marítima, Sistemas de Propulsión, Construcción Naval e Ingeniería Offshore
El Dr. Javier Ferrer Salvatierra, de nacionalidad española, es Director Académico del SNO — SEIUM Naval & Offshore Institute y responsable de arquitectura naval, ingeniería marítima, construcción, propulsión, sistemas auxiliares, ingeniería offshore, seguridad y descarbonización marítima.

Directora Académica del RSC — SEIUM Rail & Smart Cities Institute
Profesora de Ingeniería Ferroviaria, Señalización, Movilidad Urbana, Infraestructuras Inteligentes y Sistemas de Transporte
La Dra. Isabel Martín Robles, de nacionalidad española, es Directora Académica del RSC — SEIUM Rail & Smart Cities Institute y profesora responsable de las áreas de ingeniería ferroviaria, señalización, sistemas de control del tráfico, movilidad urbana, transporte inteligente, infraestructuras conectadas y planificación de ciudades inteligentes.

Director Académico del SEN — SEIUM Energy & Networks Institute
Profesor de Sistemas Eléctricos de Potencia, Smart Grids, Energías Renovables, Almacenamiento y Digitalización de Redes
El Dr. Carlos Navarro Sanz, de nacionalidad española, es Director Académico del SEN — SEIUM Energy & Networks Institute y responsable de sistemas eléctricos, redes inteligentes, renovables, almacenamiento, operación, protecciones, subestaciones, digitalización y planificación energética.
Consulta “Calendario & convocatorias”, “Becas & ayudas” y “Tasas & financiación” en el mega-menú de SEIUM
Nuestro equipo está listo para ayudarte. Contáctanos y te responderemos lo antes posible.
Testimonios de clientes que avalan nuestra calificación